外观
Loading search…
PDF:下载规格书
| 项目 | 内容 |
|---|---|
| 副标题 | DlaBoard_B · 线控底盘 / 机器人整车控制板 · 产品规格书(预览版) |
| 品牌 | Daliang Auto |
| 产品型号 | DlaBoard_B |
| 主控 | STM32F407VET6(ARM Cortex-M4F,LQFP100) |
| 输入电压 | DC 8 – 48 V(推荐工作范围) |
| 文档版本 | Rev. 1.2(预览版) |
| 发布日期 | 2026-09-02 |
| 硬件版本 | 已定版(原理图 2026-08-01) |
| 适用 | 卡丁车 / 小车线控底盘、AGV / 机器人整车控制、运动控制、通用嵌入式二次开发 |
关于本版(务必先读)
- §1 – §16 为硬件规格,对应已定版硬件(原理图 2026-08-01)。本版引脚、连接器针序 已对着定版原理图逐条核对,可作为接线与设计依据。
- §17 只给出厂固件的能力概览。固件的完整说明(整车 CAN 协议全文、串口协议、 诊断命令、参数、升级方式)在随固件版本发布的**《DlaBoard_B 出厂固件说明书》**里; 本书付印时对应固件 0.1.1。固件升级不改本书 —— 硬件不改版,规格书就不改版。
- 电源、保护、收发、桥接等器件以功能与能力等级描述,具体料号不在本公开文档披露。 主控 MCU 型号保留,因为它决定算力与外设。
- 电气参数为设计值与推导值,标「典型 / 推荐」者为保守取值,量产前以正式测试报告为准; 未实测项标 TBD。
本规格书只描述板卡本身。 电机驱动器、电池、传感器、遥控接收机、排挡开关、踏板、 上位计算机等均为板外器件,不在供货范围内。对这些器件,本书只给出板侧的接口要求与 电气包络(端子形式、针序、电压 / 电流上限),不作选型推荐 —— 具体规格由使用者按自身工况确定。
DlaBoard_B 是一款以 STM32F407VET6 为核心的整车控制板,面向线控底盘、 卡丁车 / 小车与移动机器人的整车级控制:它接收踏板、档位、遥控与上位计算机的输入, 经仲裁后通过 CAN 总线向电机驱动器下发行驶请求,同时提供整车所需的数字 / 模拟 I/O、 PWM、遥控捕获与惯性测量。
⚠️ 本板不含电机功率级。 板上没有 H 桥、没有栅极驱动、不直接驱动任何电机 —— 它是发出指令的那一端,功率级由 CAN 总线上的电机驱动板承担(例如 Daliang Auto D2842-400-HB 双路 FOC 驱动板)。这一条决定了整车的接线拓扑,请在选型时先确认。
主要特性:
   VIN 8–48V
      │
   输入保护(自恢复保险丝 + 浪涌抑制 + 防反接)
      ├─► VBUS(受保护输入轨)─► VBUS 取电端子
      ├─► 输入电压检测(ADC)
      └─► 同步降压 DC-DC(5V / 3A)
             ├─► 5V 取电端子 / 各 I/O 端子取电
             └─► 线性稳压(3.3V)─► MCU 及板载器件

   STM32F407VET6
      ├─ SPI1  ── 6 轴 IMU
      ├─ I2C1  ── EEPROM(8 KB)
      ├─ CAN1  ── CAN 收发器(120Ω 终端可切换)── 电机驱动器
      ├─ USART1 ── USB-UART ── USB-C(USB1):调试 / 一键下载
      ├─ UART5  ── USB-UART ── USB-C(USB2):纯通信,无复位线
      ├─ USART2 / USART3 ── TTL 串口
      ├─ I2C2 / SPI2 ── 扩展排针
      ├─ TIM1  ── PWM 输出 ×4
      ├─ TIM2/3/4/5/8 ── 捕获 ×4 + RC 遥控 ×6
      ├─ GPIO  ── 数字输出 ×9 / 数字输入 ×10(含 5P 档位输入 U7)
      ├─ ADC1  ── 模拟输入 ×6(踏板等)
└─ PE0 用户 LED PE1 蜂鸣器 PC13 用户按键 SWD / BOOT| 参数 | 规格 |
|---|---|
| 型号 | STM32F407VET6(LQFP100) |
| 内核 | ARM Cortex-M4F,最高 168 MHz,单精度 FPU + DSP |
| 存储 | 512 KB Flash / 192 KB SRAM |
| 主要外设(本板已引出) | CAN1、USART1/2/3、UART5、SPI1/2、I2C1/2、ADC1、TIM1/2/3/4/5/8 |
| 供电 | 3.3 V |
| 环节 | 实现 | 说明 |
|---|---|---|
| 主输入端子 | CN1(3.81 mm 螺钉端子,2P) | VIN / GND,主电源输入 |
| 过流保护 | 自恢复保险丝(PPTC) | 保持 2 A / 跳闸 4 A / 耐压 60 V / 分断 40 A,输入串联 |
| 浪涌 / 钳位 | TVS 瞬态抑制 | 抑制输入瞬态过压 |
| 防反接 | MOSFET 防反接 | 输出受保护轨 VBUS |
| 输入电压检测 | 电阻分压 + RC 滤波 → ADC1_IN11(PC1) | 出厂分压已适配输入范围 |
推荐工作输入:DC 8 – 48 V。
最大持续输入功率(受输入自恢复保险丝 2 A 持续电流限定,= 2 A × VIN):
| 输入电压 VIN | 最大持续输入功率 | 最大持续输入电流 |
|---|---|---|
| 8 V | 16 W | 2 A |
| 12 V | 24 W | 2 A |
| 24 V | 48 W | 2 A |
| 48 V | 96 W | 2 A |
上表为总输入功率预算(含板载消耗 + 各取电口)。注意 +5 V 输出另受降压上限 3 A (约 15 W)约束;超出降压能力的功率可经 VBUS(U6) 以输入电压直接取用。 裸板自身仅约 1 W,余量绝大部分留给外设取电。
| 电源轨 | 规格 | 对外接口 |
|---|---|---|
| +5 V | 同步降压 DC-DC,5 V / 最大 3 A | CN2(2.0 mm 端子)5 V 取电;各 I/O 端子取电 |
| +3.3 V | 线性稳压,≤600 mA(供 MCU 及板载器件) | — |
| VBUS | 受保护输入轨(≈ 输入电压) | U6(3.96 mm 端子)取电 |
对外 5 V 总可用电流 = 降压最大输出 3 A 减去板上自身消耗,请按实际负载预留裕量。
| 项目 | 实现 |
|---|---|
| 主晶振 | 8 MHz(HSE,PLL 至 168 MHz) |
| RTC 晶振 | 32.768 kHz(LSE) |
| 复位 | NRST:SW1 复位按键;SWD 排针 H1 亦引出 NRST |
| BOOT0 | 出厂下拉;SW2 按键 / 多功能排针 / USB1 一键下载电路均可控制 |
| BOOT1 | PB2(出厂下拉;多功能排针引出,串 1 kΩ) |
| 器件 | 接口 | 说明 |
|---|---|---|
| 6 轴 IMU | SPI1:CS=PA4、SCK=PA5、MISO=PA6、MOSI=PA7(信号串 22 Ω) | 3 轴加速度 + 3 轴陀螺仪;中断 INT1→PE6(EXTI6)、INT2→PE5(EXTI5) |
| EEPROM(8 KB) | I2C1:SCL=PB6、SDA=PB7(4.7k 上拉) | 64 Kbit I²C,掉电保存参数 |
| 接口 | 引脚 | 连接器 | 说明 |
|---|---|---|---|
| CAN | CAN1_TX=PB9 / CAN1_RX=PB8 | CN34 / CN32(CANH / CANL) | 3.3 V CAN 收发;120 Ω 终端经 SW3 可投切 |
| USB1 | USART1_TX=PA9 / RX=PA10 | USB1 Type-C | USB-UART;一键 ISP(自动控制 NRST + BOOT0,免按键烧录) |
| USB2 | UART5_TX=PC12 / RX=PD2 | USB2 Type-C | 第二路 USB-UART,纯通信(见 §7.1) |
| USART2 | TX=PD5 / RX=PD6 | CN35(2.54 mm,4P) | TTL 串口,串 100 Ω |
| USART3 | TX=PC10 / RX=PC11 | CN36(2.54 mm,4P) | TTL 串口,串 100 Ω |
| I2C2 | SCL=PB10 / SDA=PB11 | CN33(2.54 mm,4P) | 外扩 I2C(SCL / SDA / 3V3 / GND) |
| SPI2 | NSS=PB12 / SCK=PB13 / MISO=PB14 / MOSI=PB15 | 多功能排针 H3 | 外扩 SPI,见 §10.2 |
板上两个 USB Type-C 各挂一颗 USB-UART 桥接器,但它们的调制解调控制线接法不同, 这是选择"哪台主机插哪个口"时的关键差别:
| 口 | 走哪路串口 | 复位 / BOOT0 控制 | 用途 |
|---|---|---|---|
| USB1 | USART1 | ⚠ 有 —— 桥的 DTR# 经电平电路直通 NRST + BOOT0 | 调试、烧录(一键 ISP) |
| USB2 | UART5 | ⭐ 没有 —— 桥的 DTR# / RTS# / CTS# 均未连接 | 与上位计算机的数据通信 |
⇒ 接在 USB2 上的主机,无论怎么打开串口、怎么重新枚举,都不可能复位本板或把它 踢进 BootLoader。 接在 USB1 上的主机则可以(这正是一键下载所依赖的机制)。
建议的现场接法:
所有外接连接器均为 2.0 mm 间距线对板插座(除特别说明)。下表中"取电"指该连接器 同时引出对应电源脚,便于直接为传感器 / 模块供电。
| 信号 | MCU 引脚 | 连接器 |
|---|---|---|
| OUTPUT_PE2 | PE2 | CN5 |
| OUTPUT_PE3 | PE3 | CN6 |
| OUTPUT_PE4 | PE4 | CN8 |
| OUTPUT_PE7 | PE7 | CN9 |
| OUTPUT_PE8 | PE8 | CN11 |
| OUTPUT_PE9 | PE9 | CN12 |
| OUTPUT_PE10 | PE10 | CN17 |
| OUTPUT_PE12 | PE12 | CN18 |
| OUTPUT_PE15 | PE15 | CN21 |
| 信号 | MCU 引脚 | 连接器 |
|---|---|---|
| INPUT_PD0 | PD0 | U7(5P,引脚 2 = IN1) |
| INPUT_PD1 | PD1 | U7(5P,引脚 3 = IN2) |
| INPUT_PD3 | PD3 | U7(5P,引脚 4 = IN4) |
| INPUT_PD4 | PD4 | U7(5P,引脚 5 = IN3) |
| INPUT_PD8 | PD8 | CN28 |
| INPUT_PD9 | PD9 | CN27 |
| INPUT_PD10 | PD10 | CN22 |
| INPUT_PD11 | PD11 | CN23 |
| INPUT_PD12 | PD12 | CN16 |
| INPUT_PD13 | PD13 | CN15 |
U7(5P)引脚顺序: 1 = GND,2 = IN1(PD0),3 = IN2(PD1),4 = IN4(PD3),5 = IN3(PD4)。
⚠️ 注意 4 / 5 脚与 MCU 引脚是交叉的(IN4 在 4 脚、IN3 在 5 脚)。按连接器脚位接线即可, 无需关心 MCU 引脚名 —— 出厂固件已按本表处理。
U7 这一组 5P 输入是为排挡开关准备的。出厂固件按下表解释这四路,按连接器脚位接线:
| U7 引脚 | 接什么 |
|---|---|
| 1 | 排挡开关的公共端(GND) |
| 2 | P(驻车) |
| 3 | R(倒车) |
| 4 | N(空挡) |
| 5 | D(前进) |
⚠️ 必须使用四位置选择开关,不能用四个瞬时按钮。
要求:任一时刻,当前档位那一路持续闭合,其余三路断开。
出厂固件按电平解码而非按边沿闩锁,因为这决定了断线时会发生什么:
开关类型 线断了会怎样 四位置选择开关(正确) 四路全高 → 解不出档位 → 落 P(驻车),故障可见且方向安全 瞬时按钮(错误) 没有边沿 → 档位停在原地 → 车挂着 D 档、没有档位输入、而且无人察觉 同理,两路及以上同时闭合也判为无效并落 P(不按优先级取一个)—— 排挡杆从 P 扫到 D 会路过 R 和 N,按优先级取值等于把一次故障读成一次正常换挡。上述判定带去抖, 拨杆途中的瞬时状态不会产生误动作。
| 通道 | MCU 引脚 | 连接器 | 取电脚 |
|---|---|---|---|
| ADC1_IN9 | PB1 | CN24 | +3.3 V |
| ADC1_IN15 | PC5 | CN25 | +5 V |
| ADC1_IN12 | PC2 | CN26 | +5 V |
| ADC1_IN13 | PC3 | CN29 | +5 V |
| ADC1_IN8 | PB0 | CN30 | +5 V |
| ADC1_IN14 | PC4 | CN31 | +5 V |
另有 ADC1_IN11(PC1)已用于板载输入电压检测,见 §4.1。 出厂固件将其中一路用于油门踏板采集(通道可配置)。
| 通道 | MCU 引脚 | 连接器 |
|---|---|---|
| TIM1_CH1 | PA8 | CN3 |
| TIM1_CH2 | PE11 | CN4 |
| TIM1_CH3 | PE13 | CN10 |
| TIM1_CH4 | PE14 | CN7 |
| 通道 | MCU 引脚 | 连接器 |
|---|---|---|
| TIM2_CH1 | PA0 | CN13 |
| TIM2_CH2 | PA1 | CN14 |
| TIM2/5_CH3 | PA2 | CN20 |
| TIM2/5_CH4 | PA3 | CN19 |
| H2 信号脚 | 通道 | 定时器 | MCU 引脚 | 备注 |
|---|---|---|---|---|
| 6 | RC1 | TIM3/8_CH3 | PC8 | |
| 5 | RC2 | TIM3/8_CH4 | PC9 | |
| 4 | RC3 | TIM3/8_CH2 | PC7 | 也是 USART6_RX,可作串口遥控(iBUS)输入 |
| 3 | RC4 | TIM3/8_CH1 | PC6 | (PC6 是 USART6_TX) |
| 2 | RC5 | TIM4_CH3 | PD14 | |
| 1 | RC6 | TIM4_CH4 | PD15 |
⚠ 通道编号与引脚编号不同序,也与排针脚号反序。 信号排上脚 1 是 RC6, 脚 6 才是 RC1。本节上一版写的是“映射到 TIM3/8_CH1–CH4(PC6 / PC7 / PC8 / PC9)”, 按顺序读会得出 RC1→PC6,那是错的(2026-09-09 对照原理图订正)。
⭐ RC3 可以当串口遥控输入用。 六路里只有它落在 USART 的接收脚上。 iBUS(115200 8N1,不反相)直接接入即可; ⚠ SBUS 是反相信号,而 STM32F4 的 USART 无 RX 反相位,需外接反相器。
⚠⚠ 出厂固件 0.1.3 起,RC3 默认就是 iBUS,不再是脉宽捕获。 两种遥控是二选一的模式,不并存:走 iBUS 时 PC7 是串口,RC3 那一路 脉宽根本不存在;而 iBUS 一根线就把八路都送来了,其余五个脚没意义。 用参数
rc_source选(0=PWM 1=iBUS,默认 iBUS)。详见固件说明书。
| 器件 | 连接 | 说明 |
|---|---|---|
| 蜂鸣器 | PE1 经 N-MOS 驱动(栅极串 100 Ω + 下拉) | 高电平 = 鸣响;上电默认静音 |
| 用户 LED | PE0,限流电阻 | 用户可控指示(白色) |
| 电源 LED | +3.3 V 上电点亮 | 电源指示(红色) |
| 用户按键 | PC13(外部上拉) | 通用输入 |
| 复位按键 SW1 | NRST | — |
| BOOT 按键 SW2 | BOOT0 | 手动进 BootLoader |
| 方式 | 接口 | 说明 |
|---|---|---|
| SWD(推荐) | H1 排针:SWCLK(PA14)、SWDIO(PA13)、NRST、3V3、GND(SWD 信号串 22 Ω) | 支持 ST-LINK / J-Link 在线调试与烧录 |
| USB ISP(一键下载) | USB1 Type-C | 自动控制 BOOT0 + NRST 进入系统 BootLoader,免按键 USART1 串口烧录 |
⚠️ 烧录只能走 USB1。 USB2 那一路没有复位 / BOOT0 控制线(§7.1), 且 MCU 的系统 BootLoader 不经 UART5。
| # | A 列(左) | B 列(右) |
|---|---|---|
| 1 | BOOT1(串 1 kΩ) | BOOT0 |
| 2 | NRST | PA15 |
| 3 | 悬空(NC) | PA12 |
| 4 | 悬空(NC) | PA11 |
| 5 | SPI2_MOSI(串 33 Ω) | PB3 |
| 6 | SPI2_MISO(串 33 Ω) | PB4 |
| 7 | SPI2_SCK(串 33 Ω) | PB5 |
| 8 | SPI2_NSS(串 33 Ω + 3V3 上拉) | PC13 |
| 9 | +3.3 V | GND |
| 10 | +3.3 V | GND |
| 11 | +5 V | GND |
| 12 | +5 V | GND |
| 位号 | 间距 / 形式 | 功能 |
|---|---|---|
| CN1 | 3.81 mm 螺钉端子 2P | 主电源输入 VIN / GND |
| CN2 | 2.0 mm 端子 2P | 5 V 取电 |
| U6 | 3.96 mm 端子 2P | VBUS 取电(受保护输入轨) |
| USB1 | USB Type-C | 调试 / 烧录(USART1,一键 ISP) |
| USB2 | USB Type-C | 数据通信(UART5,无复位线) |
| CN34 / CN32 | — | CAN 总线(CANH / CANL);SW3 = 120 Ω 终端投切 |
| CN35 | 2.54 mm 4P | USART2 串口 |
| CN36 | 2.54 mm 4P | USART3 串口 |
| CN33 | 2.54 mm 4P | I2C2 扩展(SCL / SDA / 3V3 / GND) |
| H1 | 2.54 mm 5P | SWD 调试(SWCLK / SWDIO / NRST / 3V3 / GND) |
| H2 | 2.54 mm 3×6 | RC 遥控 6 通道(SIG / +5V / GND) |
| H3 | 2.54 mm 2×12 | 多功能扩展 / SPI2,见 §10.2 |
| U7 | 2.0 mm 5P | 档位(PRND)输入,见 §8.3 |
| CN5/6/8/9/11/12/17/18/21 | 2.0 mm | 数字输出 ×9 |
| CN15/16/22/23/27/28 | 2.0 mm | 数字输入 ×6 |
| CN24/25/26/29/30/31 | 2.0 mm 3P | 模拟输入 ×6(带取电) |
| CN3/4/7/10/13/14/19/20 | 2.0 mm | PWM 输出 / 定时器捕获 |
| SW1 / SW2 | 按键 | 复位 / BOOT0 |
板上连接器均为通用商品系列,按下表选配对插母件或成品线:
| 用途 | 间距 | 对插件 / 配线 |
|---|---|---|
| 主电源输入(CN1) | 3.81 mm | 3.81 mm 插拔端子插头,螺钉压线 |
| VBUS 取电(U6) | 3.96 mm | 3.96 mm 2P 母壳 + 压接端子 |
| 5V 取电 / 数字输出·输入 / ADC / PWM / 捕获 / 档位输入 U7 | 2.0 mm | 2.0 mm 线对板母壳 + 压接端子,或成品端子线(按脚数 2 / 3 / 5P 选配) |
| USART2 / USART3(CN35 / CN36) | 2.54 mm | 2.54 mm 4P 母壳 + 端子 |
| SWD(H1)/ RC 遥控(H2)/ 扩展(H3)/ I2C2(CN33) | 2.54 mm | 2.54 mm 杜邦母头线 / IDC 排线 |
| USB1 / USB2 | — | USB-C 数据线 |
2.0 mm 线对板系列的对插母壳与压接端子市售通用,按目标接头脚数选配即可 (板端直插 / 卧贴仅指板上安装方式,不影响配线母件)。 CAN(CANH / CANL)等少量小信号接头请对照板上丝印选配同间距母件。
| MCU 引脚 | 功能 | 去向 |
|---|---|---|
| PA0 | TIM2_CH1 | CN13(捕获) |
| PA1 | TIM2_CH2 | CN14(捕获) |
| PA2 | TIM2/5_CH3 | CN20(捕获) |
| PA3 | TIM2/5_CH4 | CN19(捕获) |
| PA4 | SPI1_NSS | 板载 IMU |
| PA5 | SPI1_SCK | 板载 IMU |
| PA6 | SPI1_MISO | 板载 IMU |
| PA7 | SPI1_MOSI | 板载 IMU |
| PA8 | TIM1_CH1 | CN3(PWM) |
| PA9 | USART1_TX | USB1(调试 / 下载) |
| PA10 | USART1_RX | USB1(调试 / 下载) |
| PA11 / PA12 | 通用 | 多功能排针 H3 |
| PA13 / PA14 | SWDIO / SWCLK | SWD 排针 H1 |
| PA15 | 通用 | 多功能排针 H3 |
| PB0 | ADC1_IN8 | CN30(模拟) |
| PB1 | ADC1_IN9 | CN24(模拟,3.3 V 取电) |
| PB2 | BOOT1 | 多功能排针 H3(串 1 kΩ) |
| PB3 / PB4 / PB5 | 通用 | 多功能排针 H3 |
| PB6 / PB7 | I2C1_SCL / SDA | 板载 EEPROM |
| PB8 / PB9 | CAN1_RX / TX | CAN 收发器 |
| PB10 / PB11 | I2C2_SCL / SDA | CN33 |
| PB12–PB15 | SPI2 NSS / SCK / MISO / MOSI | 多功能排针 H3 |
| PC1 | ADC1_IN11 | 板载输入电压检测 |
| PC2 | ADC1_IN12 | CN26(模拟) |
| PC3 | ADC1_IN13 | CN29(模拟) |
| PC4 | ADC1_IN14 | CN31(模拟) |
| PC5 | ADC1_IN15 | CN25(模拟) |
| PC6 / PC7 | TIM3/8_CH1 / CH2 | H2(RC 遥控) |
| PC8 / PC9 | TIM3/8_CH3 / CH4 | H2(RC 遥控) |
| PC10 / PC11 | USART3_TX / RX | CN36 |
| PC12 | UART5_TX | USB2(数据通信) |
| PC13 | 用户按键 | 板载按键 / H3 |
| PD0 | INPUT_PD0 | U7 引脚 2(档位 P) |
| PD1 | INPUT_PD1 | U7 引脚 3(档位 R) |
| PD2 | UART5_RX | USB2(数据通信) |
| PD3 | INPUT_PD3 | U7 引脚 4(档位 N) |
| PD4 | INPUT_PD4 | U7 引脚 5(档位 D) |
| PD5 / PD6 | USART2_TX / RX | CN35 |
| PD8 | INPUT_PD8 | CN28 |
| PD9 | INPUT_PD9 | CN27 |
| PD10 | INPUT_PD10 | CN22(出厂固件用作整车使能输入) |
| PD11 | INPUT_PD11 | CN23 |
| PD12 | INPUT_PD12 | CN16 |
| PD13 | INPUT_PD13 | CN15 |
| PD14 / PD15 | TIM4_CH3 / CH4 | H2(RC 遥控 CH5 / CH6) |
| PE0 | 用户 LED | 板载 LED |
| PE1 | 蜂鸣器 | 板载蜂鸣器(高 = 鸣响) |
| PE2 / PE3 / PE4 | OUTPUT | CN5 / CN6 / CN8 |
| PE5 / PE6 | EXTI5 / EXTI6 | 板载 IMU 中断 INT2 / INT1 |
| PE7 / PE8 / PE9 | OUTPUT | CN9 / CN11 / CN12 |
| PE10 / PE12 / PE15 | OUTPUT | CN17 / CN18 / CN21 |
| PE11 / PE13 / PE14 | TIM1_CH2 / CH3 / CH4 | CN4 / CN10 / CN7(PWM) |
| PH0 / PH1 | OSC_IN / OSC_OUT | 8 MHz 主晶振 |
| PC14 / PC15 | OSC32_IN / OSC32_OUT | 32.768 kHz RTC 晶振 |
| NRST | 复位 | SW1 / H1 / USB1 一键下载 |
| BOOT0 | 启动选择 | 下拉 / SW2 / H3 / USB1 一键下载 |
| 参数 | 最小 | 典型 | 最大 | 单位 | 备注 |
|---|---|---|---|---|---|
| 主电源输入 VIN | 8 | 12 – 36 | 48 | V | — |
| 5 V 轨输出 | — | 5.0 | — | V | 最大 3 A(减板上消耗) |
| 3.3 V 轨输出 | — | 3.3 | — | V | ≤600 mA |
| 数字 IO 电平 | — | 3.3 | — | V | 非 5 V 容忍 |
| 模拟输入量程 | 0 | — | 5 | V | 板载分压后馈入 3.3 V ADC |
| 裸板静态功耗 | — | ≈1 | — | W | 不含外设取电 |
| 工作温度 | -40 | — | +85 | ℃ | 受 MCU 限制,整板以实测为准(TBD) |
| 存储温度 | — | — | — | ℃ | TBD |
| 重量 | — | — | — | g | TBD |
⚠️ 重要: STM32F407 的 GPIO / ADC 为 3.3 V,非 5 V 容忍。所有对外 5 V 信号请确认 已经板载分压或外加电平转换,避免直接灌入裸 GPIO。
| 项目 | 规格 |
|---|---|
| 板尺寸 | 100 × 100 mm |
| 安装孔 | 4 × Ø3.0 mm 完全贯穿,孔位间距 94 × 94 mm |
| 整体高度(含元件) | 25.09 mm(最高点为蜂鸣器) |
| PCB 板厚 | 1.6 mm(典型) |
| 重量 | TBD |
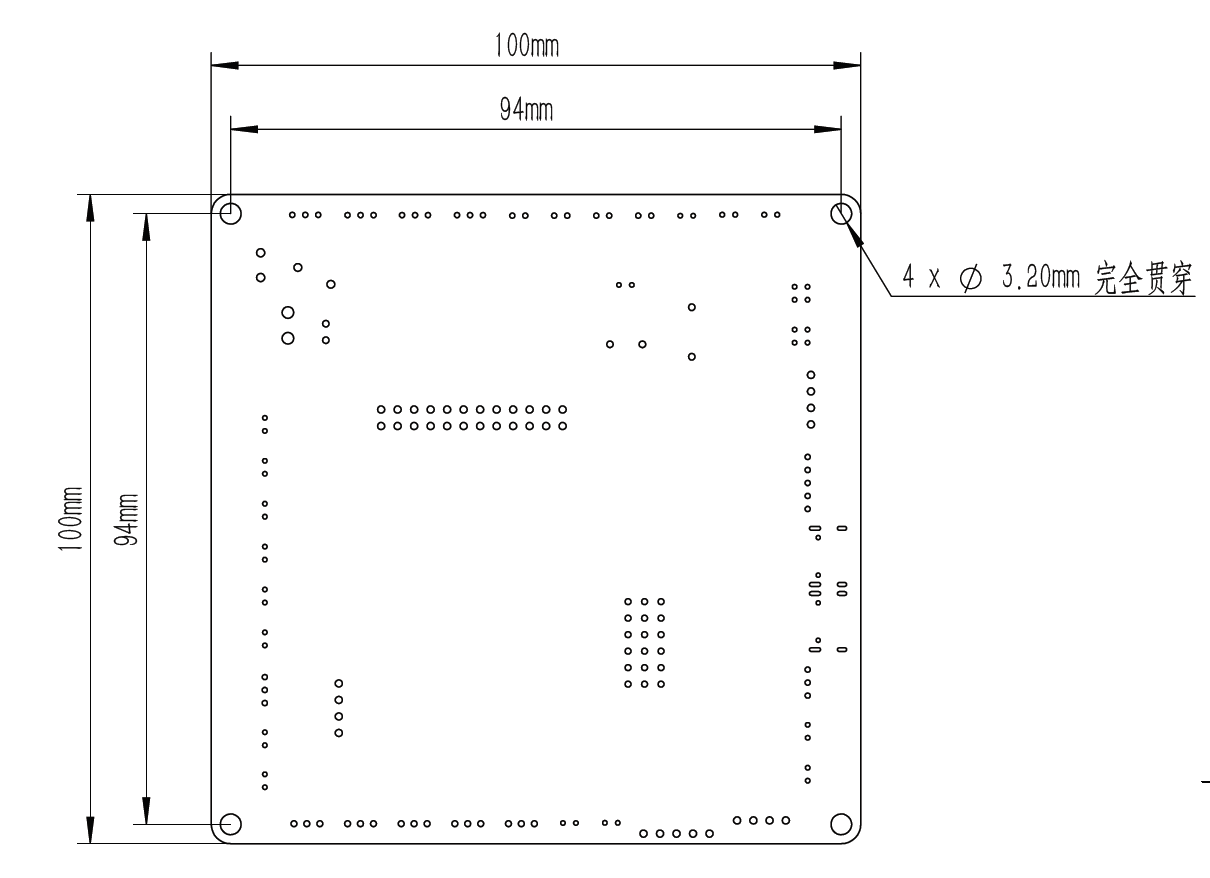
图 1. 平面尺寸与安装孔(单位 mm)
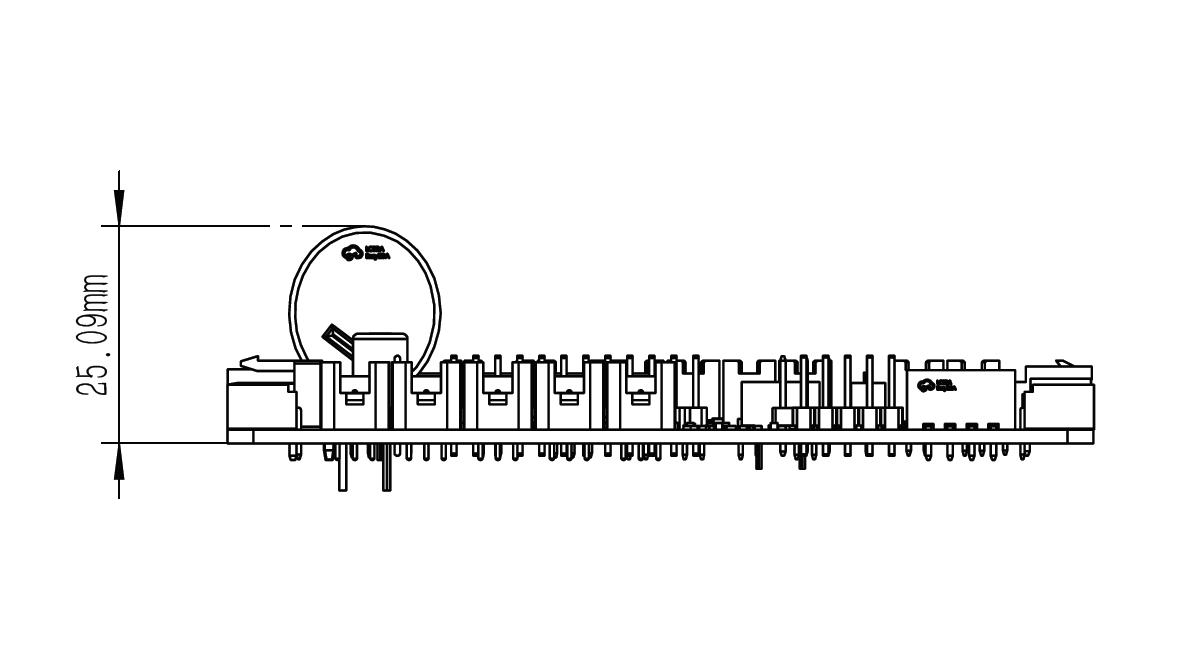
图 2. 侧视整体高度(单位 mm)
本板通过 CAN 与电机驱动器通信。帧格式与字节布局见《DlaBoard_B 出厂固件说明书》的 CAN 专章(逐字节给出),本节只给出总线层要求:
| 项目 | 规格 |
|---|---|
| 物理层 | ISO 11898-2 高速 CAN,3.3 V 收发器 |
| 终端电阻 | 板载 120 Ω,经 SW3 投切 —— 总线两端各投一个,中间节点不投 |
| 波特率 | 由固件设定,出厂固件为 1 Mbps |
| 连接器 | CN34 / CN32(CANH / CANL),对照板上丝印接线 |
⚠️ 终端电阻不是"越多越好"。 一条 CAN 总线只在两端各接一个 120 Ω; 三个及以上会把总线拉死,现象是通信时好时坏或完全不通。
| 通道 | 物理口 | 用途 |
|---|---|---|
| ASCII 命令行 | USB1(USART1,115200 8N1) | 版本查询、遥测快照、参数表读取、诊断 |
| 二进制数据通道 | USB2(UART5,115200 8N1) | 与车载计算机的周期数据交换 |
详细命令与协议见《DlaBoard_B 出厂固件说明书》,本书 §17 给出概览。
本板出厂带一套整车控制固件:它读踏板、档位、整车使能、刹车开关、遥控与车载计算机, 把这些输入仲裁成一份行驶请求,每 20 ms 经 CAN 发给电机驱动器。
固件的完整说明单独成册:
| 文档 | 《DlaBoard_B 出厂固件说明书》(随固件版本发布) |
| 内容 | 整车 CAN 协议全文(逐字节)、车载计算机串口协议、诊断命令、参数、标定、自检、升级方式 |
| 本规格书付印时的固件版本 | 0.1.1(Release 构建,镜像已盖章) |
为什么分成两本。 硬件定版之后不再变,而固件还在整车集成阶段,几周一版。 把固件写进规格书,等于让一份描述硬件的文件跟着固件的节奏过期。 ⇒ 本章只给能力概览;命令名、协议字段、默认值一律以《固件说明书》为准。
| 方面 | 出厂固件提供 |
|---|---|
| 整车控制 | 踏板(模拟)、档位(U7,见 §8.3)、整车使能、刹车开关、遥控与车载计算机指令,经仲裁后通过 CAN 下发行驶请求(周期 20 ms) |
| 刹车意图合并 | 物理刹车开关、遥控急停通道、档位在 P、整车使能断开 —— 任一路要求刹车即刹车 |
| 链路失效判据 | 遥控链路区分「从未连接」与「曾连接后断开」,只有后者触发刹车;对电机驱动器同时判「帧到没到」「序列号动没动」「对方还认不认我们」三件事 |
| 运行模式 | 手动 / 遥控 / 示教 / 采集 / 跟随 / 自动驾驶,由触摸屏切换 |
| 诊断 | WHY? 逐条报出现在为什么不允许驱动;ST? / tlm / GEAR? / RC? 等命令输出机器可读格式 |
| 参数 | 自描述参数表,可读、可写、可掉电保存(板载 EEPROM,双区轮换 + CRC32 + 存后回读自验) |
| 自检 | 随固件出厂的板级自检,逐项给结论 |
| 升级 | 经 MCU 的 ROM BootLoader(ISP)整片升级;镜像自带长度、校验、版本与构建标识 |
⭐
WHY?是这块板刻意提供的能力:整车不走的原因可能在使能开关、档位、刹车、遥控、 CAN 对端等任意一处,从外面看现象完全一样(车不动)。这条命令把十四条理由分开报。
本板可完全按裸板二次开发:SWD 与两个 USB 口的一键下载均已就绪,硬件资源见 §8 / §12。 本章描述的功能属于出厂固件,不构成硬件规格的一部分。
以下每一条都是"本板做不到"的事。请在系统设计阶段就安排对策。
⚠️⚠️ 急停是软件实现的,不能替代物理断路器。 本板的急停由遥控急停通道、整车使能输入与刹车开关经固件仲裁实现 —— 它依赖 MCU 在运行、 CAN 在通、驱动器在响应。载人车辆、或任何失控会造成伤害的场合,必须另行配置 独立的物理断路器 / 急停开关,直接切断电机驱动器的动力回路,不经过本板。
⚠️⚠️ 固件烧录期间本板停止发送行驶指令。 烧录会复位 MCU;期间 CAN 上不再有行驶请求,电机驱动器将在其超时时间(典型 300 ms)后 自行停机。烧录前必须确认车辆已停稳、整车使能已断开、车轮悬空或已可靠制动。
⚠️ 本板不含功率级。 没有 H 桥、没有栅极驱动,不能直接驱动电机。 整车需另配 CAN 电机驱动器。
⚠️ GPIO / ADC 非 5 V 容忍(§13)。
⚠️ CAN 终端电阻只在总线两端投(§15)。
⚠️ 档位输入必须用四位置选择开关,不能用瞬时按钮(§8.3)—— 用错开关类型时,断线不会被发现。
多路取电共享同一 5 V 降压(最大 3 A)。各连接器的取电脚并联于同一条 5 V 轨, 总电流需自行核算,见 §4.2。
| 项目 | 内容 |
|---|---|
| 品牌 | Daliang Auto |
| 产品型号 | DlaBoard_B |
| 文档版本 | Rev. 1.1(预览版) |
| 发布日期 | 2026-08-30 |
| 硬件版本 | 已定版(原理图 2026-08-01) |
| 主控 | STM32F407VET6 |
| 固件版本(本文所述) | 0.1.1(Release 构建) |
本版(Rev. 1.2)相对 Rev. 1.1 的变更: 硬件章节一个字都没有改动,只动固件相关的部分。
| 章节 | 变更 |
|---|---|
| §17 | ✅ 固件内容移入《DlaBoard_B 出厂固件说明书》(随固件版本发布,当前对应 0.1.1)。本章只保留能力概览与现阶段状态;整车 CAN 协议在说明书里逐字节给出 |
| §17.3(原) | ❌ 原写「参数只读、不可掉电保存」 ⇒ ✅ 已不成立:参数可写、可存(板载 EEPROM,双区轮换 + CRC32 + 存后回读自验) |
| §17.3(原) | ❌ 原写「出厂为 Debug 构建、未做镜像盖章」 ⇒ ✅ 已不成立:0.1.0 起为 Release 构建,镜像已盖章(长度与 CRC32 可核对) |
| §15 / §16 | ✅ 指向说明书的 CAN 专章,不在本书维护字节布局 |
本版确立的规矩:硬件进规格书,固件进固件说明书。 固件升级不构成规格书改版的理由。⇒ 客户手上的规格书不会因为板子刷了新固件而变得不准。
Rev. 1.1 相对 Rev. 1.0 的变更:
| 章节 | 变更 |
|---|---|
| §8.2 | 订正 U7 引脚 4 / 5 与 MCU 引脚的对应关系(引脚 4 = PD3、引脚 5 = PD4) |
| §8.3 | 新增:U7 档位(PRND)开关接线标准与开关类型要求 |
| §7.1 | 新增:两个 USB 口的复位线差异,及现场接法建议 |
| §15 / §16 | 新增:CAN 总线接口与上位机接口章节 |
| §17 | 新增:出厂固件功能预览 |
| §18 | 新增:已知限制与使用须知(含急停与烧录安全事项) |
| 渠道 | 地址 |
|---|---|
| 中国境内(淘宝) | https://item.taobao.com/item.htm?id=1063856776213 |
| 国际地区 | |
| 开源仓库 | https://github.com/DaliangAuto/DlaBoard_B |
开源仓库中提供本规格书、尺寸图、一键下载电路说明,以及 STM32CubeIDE 固件工程与 上位机通信协议文档。