外观
Loading search…
PDF:下载规格书
| 项目 | 内容 |
|---|---|
| 副标题 | 单路三相 FOC 无刷电机驱动 · 硬件规格书 |
| 品牌 | Daliang Auto |
| 产品名称 | FOC_Single 单路 FOC 电机驱动板 |
| 产品型号 | PF1‑400‑A |
| 主控 | STM32G473RCT6(ARM Cortex‑M4F,LQFP64) |
| 文档版本 | Rev. 2.0 |
| 适用 | 电动自行车 / 电动踏板车 / LEV、卡丁车线控、通用 BLDC / PMSM 有感 FOC 驱动、通用 FOC 开发 |
本规格书仅描述 硬件(电气、功率链路、接口、引脚、连接器、机械与保护)。部分电源 / 栅驱 / 功率 / 保护 / 接口器件以功能描述给出,具体料号不在本公开文档披露。文中电气参数为典型 / 推荐值,量产前请以正式测试报告为准。
FOC_Single 是一款以 STM32G473RCT6 为核心的单路、三相 FOC(磁场定向控制)无刷电机驱动板。功率链路、电流采样、保护与母线采样均按 100 V 功率体系 设计,出厂标定为 48 V 平台,覆盖 6S–13S 锂电。
Rev. 2.0 相对 Rev. 1.1 的主要变化:新增编码器接口(SPI 绝对 + ABZ 增量)、新增 MOS 温度检测(NTC)、遥控输入支持 PWM/SBUS/CRSF/IBUS 四协议、外部串口升级为 5 V 兼容。 详见 §16 修订记录。
主要特性:
        VIN 8–54.6V (6S–13S)
            │
   输入保护(保险丝 + TVS 浪涌抑制) ──► VBUS(母线) ──┬──► 逆变级去耦
            │                                        │
   母线电压检测(分压 → ADC4_IN3 / PB12)              │
            │                                 三相半桥 6× 100V MOSFET
   100V 同步降压 (5V) ──► 线性稳压 (3.3V)             │  ▲ 栅极驱动     ▲
            │                                         │  │            NTC(贴 MOS 旁)
   ┌───────────────  STM32G473RCT6  ─────────────────┘  │            → ADC3_IN12/PB0
   │ TIM1 ─ 三相互补 PWM (中心对齐) ─────────► 三相栅极驱动器
   │ SPI1 ─ 栅驱配置 / 故障 (ENABLE / CAL / nFAULT)  (电荷泵+CSA+VDS OCP)
   │ ADC1 ─ 三相电流 (低边 2mΩ + CSA×10, 开尔文取点)
   │ ADC2 ─ 油门模拟(PC3)   ADC3 ─ NTC(PB0)   ADC4 ─ 母线(PB12)   ADC5 ─ 板载电位器
   │
   │ ┌── 74LVC14A 六路反相施密特缓冲 (U10, VCC=3.3V, 输入耐 5.5V) ──┐
   │ │  ch1-3 ← 霍尔 A/B/C (U11)          → TIM4_CH1/CH2/CH4        │
   │ │  ch4   ← 遥控 RC (H2)              → PA3 (TIM2_CH4 / USART2) │
   │ │  ch5   ← 外部串口 RX (CN3)        → PB11 (USART3_RX)        │
   │ └──────────────────────────────────────────────────────────────┘
   │
   │ SPI3 + TIM3 ─ 编码器 (U8) ─ 绝对角度(SPI) + 增量 ABZ(正交)
   │ FDCAN1 ─ CAN 收发器 (经典 CAN, 120Ω 可投切, 双 4P 级联)
   │ USART1 ─ USB‑UART ─ USB‑C (一键下载)     USART3 ─ 外部 UART (5V 兼容)
   │ GPIO ─ 方向 / 模式 / 刹车   PC13 用户按键   PC9 状态 LED   蜂鸣器   SWD
   └────────────────────────────────────────────────────────────────┘
            │
电机相线 U/V/W · 霍尔 5P · 编码器 10P · 遥控 3P · 控制 8P| 参数 | 规格 |
|---|---|
| 型号 | STMicroelectronics STM32G473RCT6 |
| 内核 | ARM Cortex‑M4,带 FPU(单精度)、DSP 指令、CORDIC 三角加速器 |
| 主频 | 最高 170 MHz(板载 8 MHz 主晶振经 PLL 倍频) |
| Flash / SRAM | 256 KB / 128 KB |
| 关键外设 | TIM1 高级定时器(互补 PWM + 死区 + 刹车输入)、5×12‑bit ADC、FDCAN、多路 UART / SPI |
| 封装 | LQFP64(10×10 mm,0.5 mm 间距) |
| 供电 | 3.3 V;VDDA 经 10 Ω + 1 µF + 100 nF π 型滤波独立供电,VREF+ = VDDA |
| 时钟源 | 8 MHz 主晶振(18 pF 负载电容) |
| 工作温度 | -40 ℃ ~ +85 ℃(按 MCU 规格,整板以实测为准) |
STM32G4 的 I/O 分两类,且没有到 VDD 的正向注入通路(数据手册 Table 15 脚注:"Positive injection (when VIN > VDD) is not possible on these I/Os",IINJ(PIN) = −5/0 mA)。
这意味着:串联电阻不能防止过压损坏。 引脚上加超过上限的电压,没有电流被钳走,栅氧直接承受全压。
| I/O 结构 | 耐压 | 本板使用的引脚 |
|---|---|---|
| FT(5 V 容忍) | 5.5 V | PC6 / PC7 / PC8 / PC9 / PC10 / PC11 / PC12 / PC13 / PA15 / PB6 / PB7 / PB9 |
| TT_a(3.6 V 上限) | 3.6 V | PA0–PA8 / PB0 / PB1 / PB10 / PB11 / PB12 / PC3 / PC5 |
对外接口的防护策略:
| 接口 | 引脚结构 | 防护 |
|---|---|---|
| 霍尔 | 经 74LVC14A(耐 5.5 V) | ✅ 缓冲器隔离 |
| 遥控 RC | 经 74LVC14A(耐 5.5 V) | ✅ 缓冲器隔离,3.3 V / 5 V 接收机均安全 |
| 外部串口 RX | 经 74LVC14A(耐 5.5 V) | ✅ 缓冲器隔离,5 V TTL 模块安全 |
| 方向 / 模式 / 刹车 | PC6/7/8 = FT | ✅ 引脚本身耐 5 V |
| 油门模拟(PC3) | TT_a | ✅ 10 k / 20 k 分压(0.667) |
| 编码器 ABZ(PA5/6/7) | TT_a,直连无缓冲 | ⚠️ 仅支持 3.3 V 编码器(U8 供 3V3;开漏/NPN 编码器由 2.2 kΩ 上拉定义 3.3 V 高电平,亦安全) |
| 外部串口 TX(PB10) | TT_a,输出 | ⚠️ 接线务必 TX↔RX 对接,勿 TX↔TX |
| 环节 | 实现 | 说明 |
|---|---|---|
| 主输入端子 | U1(5.08 mm 螺钉端子,2P) | BAT+ / GND,主电源输入 |
| 过流保护 | 输入保险丝(SMD 保险丝座 + 保险管) | 短路 / 过流最终熔断保护,串联于输入 |
| 浪涌 / 钳位 | TVS 瞬态抑制(标称 60 V 级,钳位 < 100 V) | 抑制输入瞬态过压,钳位包络对齐 100 V 功率器件 |
| 防反接 | 无 | 端子防呆 + 丝印标极性,电池务必正接,勿反接 |
| 母线电压检测 | 电阻分压 + RC 滤波 → ADC4_IN3(PB12) | 分压比 21.0,满量程 69.3 V;响应时间常数 ≈0.5 ms〔Rev.2.0 由 ≈5 ms 提升〕;软件过压 / 欠压监测 |
| 5 V 取电口保护 | 自恢复保险丝(PPTC) | 保护 CN3 / U8 等对外 5 V / 3V3 取电口短路 |
推荐工作输入:DC 8–54.6 V(6S–13S 锂电),出厂标定 48 V 平台。 输入下限受降压 UVLO 限制。
功率输出参考(额定工况,母线连续电流):
| 工况(母线电压 / 功率) | 母线连续电流 |
|---|---|
| 24 V / 200 W | ≈ 8.3 A |
| 36 V / 350 W | ≈ 9.7 A |
| 48 V / 400 W | ≈ 8.3 A |
功率级采用 100 V 功率 MOSFET(100 V / 100 A 级,三相半桥),器件能力远高于上述使用电流;连续能力主要由分流电阻降额与散热决定,见 §5、§14。
| 电源轨 | 规格 | 对外接口 |
|---|---|---|
| +5 V | 100 V 同步降压 DC‑DC,约 5.1 V;亦可经肖特基二极管由 USB 5V(VBUS)并入 | H1 排针、霍尔 U11、控制 U9、遥控 H2、外部串口 CN3(经 PPTC) |
| +3.3 V | 线性稳压,≤600 mA(供 MCU / 逻辑 / 通信) | 编码器 U8、H1 排针 |
| 母线去耦 | 入口 470 µF/100 V + 1 µF + 100 nF;逆变级 220 µF/100 V + 薄膜 + 每相 100 nF(全 ≥100 V) | — |
接入 USB 时,5 V 轨可由 USB(VBUS,经肖特基)供电,不接主电池即可运行 MCU / 逻辑(便于烧录 / 调试 / 参数配置);功率级驱动电机仍需主电池母线。
| 项目 | 实现 |
|---|---|
| 分流电阻 | 低边 3× 2 mΩ,开尔文(四线)取点(大电流走焊盘外端,采样对从电阻内侧专线并走、远离开关节点) |
| 采样放大 | 栅驱内置 CSA,增益 10 V/V,零电流偏置 1.65 V(约 2048 count) |
| 抗混叠 | SOx 输出经 33 Ω + 1 nF RC(贴 ADC 脚)后入 MCU |
| ADC 通道 | ADC1_IN1 / IN2 / IN3(PA0 / PA1 / PA2,SOA / SOB / SOC)注入组,TIM1_CH4 触发 |
| 电流标度 | 约 0.0403 A / count,满量程 ±82.5 A |
| 连续上限 | 受 2 mΩ 分流降额约束,约 30 A RMS 连续;更高连续电流需重选分流并加宽相铜 |
本板提供 两套独立的位置反馈通道,可单独使用或组合(编码器为主 + 霍尔备份 / 启动定位)。
连接器 U8(ZX‑PHB2.0‑2‑5PZZ,2.0 mm 双排 10P):
| 脚 | 信号 | 脚 | 信号 |
|---|---|---|---|
| 1 | +3.3 V | 2 | GND |
| 3 | EN_SCK | 4 | EN_MISO |
| 5 | EN_MOSI | 6 | EN_CS |
| 7 | A | 8 | GND |
| 9 | B | 10 | Z |
SPI3 绝对角度通道:
| 项目 | 实现 |
|---|---|
| 引脚 | SCK=PC10 / MISO=PC11 / MOSI=PC12 / CS=PA15(软件片选) |
| 调理 | 四线各串 100 Ω;CS 经 10 kΩ 上拉至 3V3(MCU 侧,复位期间定电平);MISO 经 2.2 kΩ 上拉至 3V3(连接器侧,防线缆缺失悬空) |
| 独立性 | SPI3 与栅驱的 SPI1(PB3/4/5)完全独立,无总线争用 |
| 供电去耦 | U8 pin1 旁 100 nF(≤3.3 mm) |
ABZ 增量正交通道:
| 项目 | 实现 |
|---|---|
| 引脚 | A=PA6(TIM3_CH1)/ B=PA7(TIM3_CH2)/ Z=PA5(EXTI) |
| 解码 | TIM3 编码器模式(4 倍频),Z 走 EXTI 上升沿 |
| 调理(每路) | 100 Ω 串阻(贴 U8,入口限流 / 阻尼) + 470 pF 对地(贴 MCU,接收端滤波) + 2.2 kΩ 上拉至 3V3 |
| 极性 | 不经缓冲器,不反相(区别于霍尔 / 遥控 / 串口 RX) |
| 边沿(推挽编码器) | ≈103 ns(100 Ω × 470 pF),可用至 ≈2.4 MHz |
| 边沿(开漏编码器) | ≈2.3 µs(2.2 kΩ × 470 pF),可用至 ≈110 kHz(覆盖 1000 线 @ 6000 rpm) |
⚠️ 编码器电平限制:仅支持 3.3 V 编码器。 PA5/PA6/PA7 为
TT_a(3.6 V 上限)且无钳位二极管,ABZ 未经缓冲器。U8 只提供 3.3 V 供电,与此限制自洽。 开漏 / NPN 输出的编码器(5 V / 12 V / 24 V 外部供电)亦可安全接入 —— 它只拉低,高电平由板上 2.2 kΩ 上拉定义为 3.3 V,天然完成电平转换(速度上限见上表)。
| 项目 | 实现 | 说明 |
|---|---|---|
| 连接器 | U11(2.0 mm,5P:5V / GND / HA / HB / HC) | 5 V 供电,霍尔有感 |
| 前端调理 | 330 Ω 串 + 4.7 kΩ 上拉 + 10 nF RC + 74LVC14A 施密特缓冲 | 干净边沿,抗抖动;信号反相 |
| 捕获通道 | TIM4_CH1 / CH2 / CH4(PB6 / PB7 / PB9,独立输入捕获) | — |
⚠️ 不能使用 TIM 的硬件霍尔接口(XOR /
TIMx_CR2.TI1S)模式。 该模式要求三路霍尔落在同一定时器的 CH1/CH2/CH3,而 TIM4_CH3 = PB8 已被 BOOT0 占用,霍尔 C 只能退到 CH4。 请使用 TIM4_CH1/CH2/CH4 三路独立输入捕获(硬件时间戳,测速精度不打折),或 EXTI + 自由运行计数器。硬件 XOR 与自动换相(TIM1 COM)是为六步梯形波设计的,FOC 用不到。
| 项目 | 实现 |
|---|---|
| 传感器 | NTC 10 kΩ / B3950(0603,贴装于功率 MOSFET 旁 ≈2.6 mm) |
| 电路 | +3V3 → 4.7 kΩ → 节点(100 nF 对地) → NTC → GND |
| ADC 通道 | ADC3_IN12(PB0) |
| 布局 | NTC 接地脚落在 GND 铜皮(不在开关节点铜皮上);分压上端电阻与滤波电容置于 MCU 侧 |
| 源阻抗 | 4.7 k ∥ 10 k ≈ 3.2 kΩ → ADC 必须设长采样时间(≥247.5 cycles) |
取代 Rev. 1.x 的"无 NTC / 纯 I²t 软件估算"。 建议固件仍并行运行 I²t 模型,取两者中更保守的一个 —— NTC 开路 / 脱焊时读数会假性偏"冷"。
| 接口 | 引脚 | 连接器 | 说明 |
|---|---|---|---|
| CAN | FDCAN1_TX=PA12 / RX=PA11 | CN2 / CN1(2.0 mm,4P,CANH / CANL) | 3.3 V CAN 收发;经典 CAN ≤1 Mbps;120 Ω 终端经拨动开关可投切;双接口便于级联 |
| USB(下载 / 调试) | USART1_TX=PA9 / RX=PA10 | USB1 Type‑C | USB‑UART 桥接;含双三极管一键下载(自动控制 NRST + BOOT0) |
| 外部 UART(升级) | USART3_TX=PB10 / RX=PB11 | CN3(2.5 mm,4P:GND / TX / RX / +5V) | 5 V 兼容 TTL 串口,见下 |
CN3 的电源脚输出 +5 V(经 PPTC 自恢复保险丝),因此外接模块(GPS / 蓝牙 / 激光雷达 / MAX485 / USB‑TTL 等)会以 5 V 工作。为此:
CN3.3 (RX) ──[100 Ω]──┬── 74LVC14A ch5 (输入耐 5.5V, 施密特) ──► PB11 (USART3_RX)
                       ├── 10 kΩ ↑ +3V3   (空闲时保持 UART idle 电平)
                       └── 100 pF ↓ GND   (高频噪声滤除)

CN3.2 (TX) ──[100 Ω]────────────────────────────────────────────► PB10 (USART3_TX)| 项 | 说明 |
|---|---|
| RX 方向 | 经缓冲器,3.3 V 与 5 V 模块均安全;PB11 本身是 TT_a(3.6 V),无缓冲器会被 5 V 打穿 |
| RX 极性 | 缓冲器为反相型 → 固件必须设 USART3 CR2.RXINV = 1 |
| TX 方向 | MCU 直出 3.3 V。绝大多数串口模块 RX 为 TTL 门限(VIH = 2.0 V),3.3 V 可靠驱动;不设 TXINV |
| 附带能力 | 反相缓冲器正好把 SBUS(反相 UART)还原为正常 UART → CN3 亦可作第二个遥控输入口(RXINV=0) |
| 功能 | MCU 引脚 | 连接器 | 说明 |
|---|---|---|---|
| 遥控 / PWM 输入 | PA3(TIM2_CH4 / USART2_RX) | H2(2.54 mm,3P) | 经施密特缓冲,四协议可选,见 §9.1 |
| 油门(模拟) | ADC2_IN9(PC3) | U9(脚 3 = THR_ADC) | 分压 10 kΩ / 20 kΩ(比 0.667,满量程 4.95 V)+ 100 nF 滤波 |
| 方向输入 | IN_DIR(PC6,FT) | U9(脚 2 = DIR) | 100 Ω 串 + 10 nF + 10 kΩ 上拉 |
| 模式输入 | IN_MODE(PC7,FT) | U9(脚 4 = MODE) | 同上 |
| 刹车输入 | IN_BRAKE(PC8,FT) | U9(脚 5 = BRAKE) | 同上 |
| 板载电位器 | ADC5_IN1(PA8) | — | 板载 10 kΩ 微调电位器(不对外) |
U9(8P)引脚顺序: 1 = +5V,2 = DIR,3 = THR_ADC,4 = MODE,5 = BRAKE,6 / 7 / 8 = GND。
H2(2.54 mm,3P)引脚顺序:1 = GND / 2 = +5V / 3 = SIG —— 符合航模标准(电源在中间),可直接插标准 3 线接收机线。
H2.3 (SIG) ──[100 Ω]──┬── 74LVC14A ch4 (输入耐 5.5V, 施密特) ──► PA3
                      ├── 100 pF ↓ GND
                      └── 10 kΩ ↓ GND   (未插接收机时钳定低电平,防幻影脉冲)
同一引脚,固件切换四种协议:
| 模式 | PA3 外设配置 | 说明 |
|---|---|---|
| PWM 遥控 | TIM2_CH4 输入捕获,捕获极性取反 | 传统单通道 PWM(1–2 ms / 50 Hz) |
| SBUS(Futaba / FrSky) | USART2_RX,100000, 8E2, RXINV = 0 | SBUS 本身是反相 UART,缓冲器正好将其还原 |
| CRSF(ExpressLRS / Crossfire) | USART2_RX,420000, 8N1, RXINV = 1 | 现代主流,双向遥测、低延迟 |
| IBUS(FlySky) | USART2_RX,115200, 8N1, RXINV = 1 | — |
✅ 3.3 V 与 5 V 接收机均可直接接入(缓冲器输入耐 5.5 V,且不衰减)。 ✅ 未插接收机时 PA3 呈高电平 = UART idle 电平,SBUS 模式下不产生 break / 帧错误。
板上一颗 74LVC14APW(U10,六路反相施密特触发器,VCC = 3.3 V,输入耐 5.5 V)承担全部外部数字输入的电平隔离与整形:
| 通道 | 输入 | 输出 | 用途 |
|---|---|---|---|
| ch1 | 1A | 1Y | 霍尔 A |
| ch2 | 2A | 2Y | 霍尔 B |
| ch3 | 3A | 3Y | 霍尔 C |
| ch4 | 4A | 4Y | 遥控 RC → PA3 |
| ch5 | 5A | 5Y | 外部串口 RX → PB11 |
| ch6 | 6A(接地) | 6Y(悬空) | 空闲 |
VCC 旁 100 nF 去耦(距 VCC 脚 ≤2.3 mm)。
| 链路 | 经 74LVC14A | 极性 | 固件处理 |
|---|---|---|---|
| 霍尔 A/B/C | ✅ | 反相 | 霍尔状态表按反相编写 |
| 遥控 PA3 | ✅ | 反相 | TIM2_CH4 捕获极性取反;SBUS→RXINV=0,CRSF/IBUS→RXINV=1 |
| 外部串口 RX(PB11) | ✅ | 反相 | USART3 RXINV = 1 |
| 编码器 ABZ(PA5/6/7) | ❌ 直连 | 不反相 | TIM3 正常;Z 用 EXTI 上升沿 |
编码器 ABZ 是全板唯一不经缓冲器的外部数字输入,极性与其余三条链路相反。
| 器件 | 连接 | 说明 |
|---|---|---|
| 有源蜂鸣器 | OUT_BUZZER(PA4)经 N‑MOS 驱动(栅极串 100 Ω + 下拉) | 高电平 = 鸣响;上电默认静音 |
| 状态 LED | PC9(经 1 kΩ 限流,低电平点亮) | 用户可控状态指示(白色) |
| 电源 LED | +3.3 V 上电点亮 | 电源指示 |
| 用户按键 | PC13(外部 10 kΩ 上拉 + 100 nF 消抖) | 通用输入 / 进入标定模式 |
| 复位按键 | NRST | — |
| 方式 | 接口 | 说明 |
|---|---|---|
| SWD(推荐) | H1 排针(2.54 mm,5P):3V3 / SWDIO(PA13) / SWCLK(PA14) / GND / NRST | 支持 ST‑LINK / J‑Link 在线调试与烧录 |
| USB ISP(一键下载) | USB1 Type‑C | 双三极管电路自动控制 BOOT0 + NRST,免按键 USART1 串口烧录 |
| 电源输出排针 | H2(2.54 mm,3P):GND / 3V3 / 5V | 对外取电 |
BOOT0(PB8)出厂 10 kΩ 下拉。一键下载注意: 若串口工具在复位瞬间同时拉低 DTR + RTS,BOOT0 可能被采样为高而进入 DFU —— 此为该电路固有特性;ST‑LINK 烧录 / 复位时请勿开占用串口的工具。
| 引脚 | I/O 结构 | 功能 | 用途 |
|---|---|---|---|
| PC0 | FT | TIM1_CH1 | 三相 PWM — 相 A |
| PC1 | FT | TIM1_CH2 | 三相 PWM — 相 B |
| PC2 | FT | TIM1_CH3 | 三相 PWM — 相 C |
| PB13 | FT | TIM1_CH1N | 互补 PWM — 相 A |
| PB14 | FT | TIM1_CH2N | 互补 PWM — 相 B |
| PB15 | FT | TIM1_CH3N | 互补 PWM — 相 C |
| PA0 | TT_a | ADC1_IN1 | 相电流采样 SOA |
| PA1 | TT_a | ADC1_IN2 | 相电流采样 SOB |
| PA2 | FT_a | ADC1_IN3 | 相电流采样 SOC |
| PB12 | TT_a | ADC4_IN3 | 母线电压检测(分压比 21.0) |
| PC3 | TT_a | ADC2_IN9 | 油门模拟输入(分压 0.667)〔Rev.2.0 由 PA6 迁入〕 |
| PB0 | TT_a | ADC3_IN12 | NTC — MOS 温度〔Rev.2.0 新增〕 |
| PA8 | FT_a | ADC5_IN1 | 板载电位器(不对外) |
| PA3 | TT_a | TIM2_CH4 / USART2_RX | 遥控输入(H2,经 U10 ch4,反相) |
| PA5 | TT_a | GPIO / EXTI | 编码器 Z〔Rev.2.0 新增,直连不反相〕 |
| PA6 | TT_a | TIM3_CH1 | 编码器 A〔Rev.2.0 新增,直连不反相〕 |
| PA7 | TT_a | TIM3_CH2 | 编码器 B〔Rev.2.0 新增,直连不反相〕 |
| PC10 | FT | SPI3_SCK | 编码器 SPI〔Rev.2.0 新增〕 |
| PC11 | FT_f | SPI3_MISO | 编码器 SPI〔Rev.2.0 新增〕 |
| PC12 | FT | SPI3_MOSI | 编码器 SPI〔Rev.2.0 新增〕 |
| PA15 | FT_f | SPI3_CS(软件) | 编码器 SPI〔Rev.2.0 新增〕 |
| PB3 | FT | SPI1_SCK | 栅驱配置时钟 |
| PB4 | FT | SPI1_MISO | 栅驱数据 |
| PB5 | FT | SPI1_MOSI | 栅驱数据 |
| PD2 | FT | SPI1_CS(软件) | 栅驱片选 |
| PC4 | FT_fa | ENABLE | 栅驱使能 |
| PC5 | TT_a | CAL | 栅驱 CSA 校准 |
| PB1 | TT_a | nFAULT | 栅驱故障(低有效) |
| PB6 | FT_c | TIM4_CH1 | 霍尔 A 输入捕获(经 U10 ch1,反相) |
| PB7 | FT_f | TIM4_CH2 | 霍尔 B 输入捕获(经 U10 ch2,反相) |
| PB9 | FT_f | TIM4_CH4 | 霍尔 C 输入捕获(经 U10 ch3,反相) |
| PA12 | FT | FDCAN1_TX | CAN |
| PA11 | FT | FDCAN1_RX | CAN |
| PA9 | FT | USART1_TX | USB 下载 TX |
| PA10 | FT | USART1_RX | USB 下载 RX |
| PB10 | TT_a | USART3_TX | 外部串口(CN3)〔Rev.2.0 由 PC10 迁入〕 |
| PB11 | TT_a | USART3_RX | 外部串口(CN3,经 U10 ch5,反相 → RXINV=1)〔Rev.2.0 由 PC11 迁入〕 |
| PC13 | FT | 用户按键 | 外部上拉〔Rev.2.0 由 PC12 迁入〕 |
| PC9 | FT_f | OUT_LED_STATUS | 状态 LED〔Rev.2.0 新增位置〕 |
| PA4 | TT_a | OUT_BUZZER | 蜂鸣器驱动 |
| PA13 | FT | SWDIO | 调试 |
| PA14 | FT | SWCLK | 调试 |
| PB8 | — | BOOT0 | 启动配置(10 kΩ 下拉);占用 TIM4_CH3 |
| PC6 | FT_f | IN_DIR | 方向输入(5 V 耐压) |
| PC7 | FT_f | IN_MODE | 模式输入(5 V 耐压) |
| PC8 | FT_f | IN_BRAKE | 刹车输入(5 V 耐压) |
| PF0 / PF1 | — | OSC_IN / OSC_OUT | 8 MHz 主晶振 |
| PB2 | TT_a | — | 未使用(固件建议配为模拟模式) |
外设占用汇总: TIM1(三相 PWM)· TIM2(遥控 PWM 捕获)· TIM3(编码器 ABZ)· TIM4(霍尔捕获)· ADC1/2/3/4/5 · SPI1(栅驱)· SPI3(编码器)· USART1(USB)· USART2(遥控串行协议,与 TIM2 复用 PA3)· USART3(外部串口)· FDCAN1
| 位号 | 间距 / 形式 | 功能 |
|---|---|---|
| U1 | 5.08 mm 螺钉端子 2P | 主电源输入 BAT+ / GND |
| P1 | 5.08 mm 螺钉端子 3P | 电机相线 U / V / W |
| U11 | 2.0 mm 线对板 5P | 霍尔 5V / GND / HA / HB / HC |
| U8 | 2.0 mm 双排 10P | 编码器(新增) 1=+3V3 / 2=GND / 3=SCK / 4=MISO / 5=MOSI / 6=CS / 7=A / 8=GND / 9=B / 10=Z |
| CN2 / CN1 | 2.0 mm 线对板 4P | CAN ×2(CANH / CANL),拨动开关投切 120 Ω 终端 |
| U9 | 2.0 mm 双排 8P | 控制 / 油门(1=+5V / 2=DIR / 3=THR_ADC / 4=MODE / 5=BRAKE / 6–8=GND) |
| H2 | 2.54 mm 排针 3P | 遥控输入(1=GND / 2=+5V / 3=SIG,航模标准)〔Rev.2.0 引脚序修正〕 |
| CN3 | 2.5 mm 线对板 4P | 外部 UART(1=GND / 2=TX / 3=RX / 4=+5V),5 V 兼容 |
| H1 | 2.54 mm 排针 5P | SWD 调试(3V3 / SWDIO / SWCLK / GND / NRST) |
| H2 | 2.54 mm 排针 3P | 电源输出(GND / 3V3 / 5V) |
| USB1 | USB Type‑C | USB 下载 / 调试(USART1 一键 ISP);可 USB 5V 供电(经肖特基) |
| 用途 | 板端连接器 | 间距 | 对插件 / 配线 |
|---|---|---|---|
| 主电源输入(U1)/ 电机相线(P1) | 5.08 mm 插拔 / 螺钉端子 | 5.08 mm | 5.08 mm 端子插头,螺钉压线(相线建议 ≥14 AWG) |
| 霍尔(U11) | PH2.0 系列(5P) | 2.0 mm | PH2.0 母壳 + 压接端子(JST‑PH 兼容) |
| 编码器(U8) | PHB2.0 系列(双排 10P) | 2.0 mm | PHB2.0 母壳 + 压接端子(JST‑PHB 兼容) |
| 控制 / 油门(U9) | PHB2.0 系列(双排 8P) | 2.0 mm | PHB2.0 母壳 + 压接端子 |
| CAN(CN2 / CN1) | PHB2.0 系列(4P) | 2.0 mm | PHB2.0 母壳 + 压接端子 |
| 外部 UART(CN3) | XH 系列(4P) | 2.5 mm | XH 2.5 mm 4P 母壳 + 端子(JST‑XH 兼容) |
| SWD(H1)/ 电源输出(H2) | 2.54 mm 排针 | 2.54 mm | 2.54 mm 杜邦母头线 / IDC 排线 |
| 遥控(H2) | 2.54 mm 排针 3P | 2.54 mm | 可直插标准 3 线遥控接收机线(GND / +5V / SIG) |
| USB1 | USB Type‑C | — | USB‑C 数据线 |
| 参数 | 最小 | 典型 | 最大 | 单位 | 备注 |
|---|---|---|---|---|---|
| 主电源输入 VIN | 8 | 24–48 | 54.6 | V | 6S–13S 锂电;下限受降压 UVLO 限制 |
| +5 V 轨输出 | — | 5.1 | — | V | 板载 100 V 同步降压 |
| +3.3 V 轨输出 | — | 3.3 | — | V | ≤600 mA |
| 连续相电流(RMS) | — | 8–15 | ≈30 | A | 上限受 2 mΩ 分流降额与散热限定 |
| 峰值相电流(RMS) | — | — | 35–40 | A | 加速 / 起步短时(秒级) |
| PWM 载波频率 | 16 | 20 | 40 | kHz | 固件设定 |
| 相电流采样量程 | — | — | ±82.5 | A | 2 mΩ + CSA 增益 10 V/V |
| 母线电压采样量程 | — | — | 69.3 | V | 分压比 21.0 |
| 油门模拟输入量程 | 0 | — | 4.95 | V | 分压 0.667;典型霍尔油门 0.8–4.2 V |
| 编码器供电(U8) | — | 3.3 | — | V | 仅支持 3.3 V 编码器 |
| 遥控接收机信号电平(H2) | — | 3.3 / 5 | 5.5 | V | 经施密特缓冲,两者均可 |
| 外部串口信号电平(CN3) | — | 3.3 / 5 | 5.5 | V | RX 经缓冲器;TX 为 3.3 V 输出 |
| 工作温度 | -20 | — | +85 | ℃ | 受 MCU 限制,整板以实测为准 |
⚠️ 重要:
- G4 的 I/O 无正向注入通路(无 VDD 钳位二极管),串联电阻不能防止过压损坏。 见 §3.1 的耐压表。
- 编码器接口(U8)仅支持 3.3 V。ABZ(PA5/6/7)为
TT_a且未经缓冲器;接 5 V 推挽输出的编码器会永久损坏 MCU。开漏 / NPN 编码器安全(见 §6.1)。- 无反接保护,电池务必正接,按端子防呆 + 丝印接线。
- 保险管需单独配:输入为保险丝座,需另配 15 A / ≥58 V / 高分断 的对应尺寸保险管(不含在贴片 BOM 内)。
- 连续相电流上限约 30 A RMS(受 2 mΩ 分流降额限定)。
| 项目 | 规格 |
|---|---|
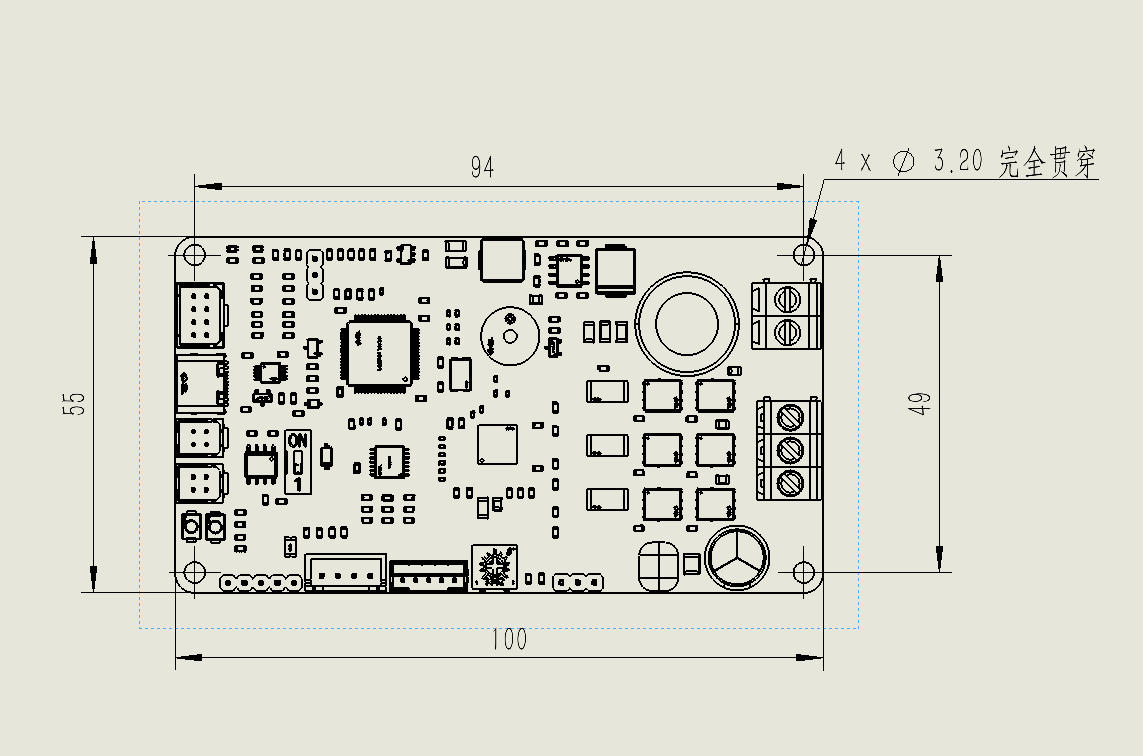
| 板尺寸 | 100 × 55 mm |
| 安装孔 | 4 × Ø3.2 mm 完全贯穿,孔位间距 94 × 49 mm |
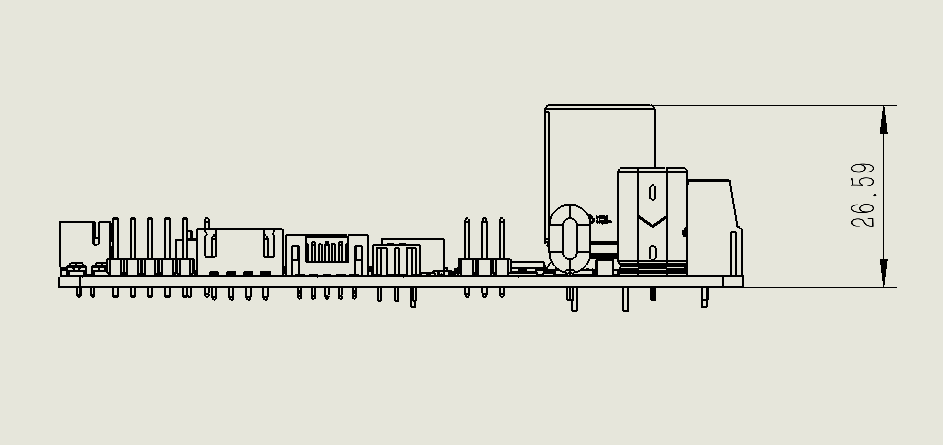
| 整体高度(含元件) | 26.59 mm |
| 层数 | 4 层(L1 器件 + 功率铜 + 信号 / L2 完整 GND 平面 / L3 VBUS + 相 功率分配 / L4 功率铜) |
| PCB 板厚 | 1.6 mm(典型) |
| 散热 | MOSFET / 栅驱 / 降压 裸焊盘下密布过孔到内 / 底层 |
| 项目 | 内容 |
|---|---|
| 品牌 | Daliang Auto |
| 产品名称 | FOC_Single 单路 FOC 电机驱动板 |
| 产品型号 | PF1‑400‑A |
| 文档版本 | Rev. 2.0 |
| 主控料号 | STM32G473RCT6 |
修订记录:
| 版本 | 日期 | 说明 |
|---|---|---|
| Rev. 2.0 | 2026‑07‑14 | ① 新增编码器接口 U8(SPI3 绝对角度 PC10/PC11/PC12/PA15 + ABZ 增量 PA6/PA7/PA5,3.3 V)。② 新增 NTC MOS 温度检测(PB0 / ADC3_IN12),取代纯 I²t 估算。③ H2 引脚序修正为航模标准 GND/+5V/SIG。④ 遥控输入 PA3 经 74LVC14A 缓冲,支持 PWM/SBUS/CRSF/IBUS 四协议,3.3 V 与 5 V 接收机通用。⑤ 外部串口 USART3 迁至 PB10/PB11,RX 经 74LVC14A 缓冲 → 5 V 兼容(固件须设 RXINV=1)。⑥ 油门模拟由 PA6 迁至 PC3(ADC2_IN9),分压比确认为 0.667。⑦ 用户按键 PC12→PC13,状态 LED→PC9。⑧ 新增 §3.1 I/O 耐压表与 §10 极性约定表。 |
| Rev. 1.1 | 2026‑07‑08 | 安装孔改 Ø3.2 完全贯穿;新增 H2(PWM / 遥控接收机输入);U9 引脚重排;USB 支持 5V 供电(经肖特基);PC12 增为用户按键。 |
| Rev. 1.0 | 2026‑06‑13 | 首版发布。 |
本规格书依据 FOC_Single 硬件(原理图 Schematic1_2026‑07‑14 / Gerber FOC_Single_M_2)整理。如与最新硬件 / 装配文件冲突,以后者为准。