外观
Loading search…
PDF:下载规格书
| 项目 | 内容 |
|---|---|
| 副标题 | 齿轮齿条式线控转向执行器 · 产品规格书 |
| 品牌 | Daliang Auto |
| 产品型号 | DlaSteer-100 |
| 主控 | STM32G473RCT6(ARM Cortex-M4F @170 MHz,LQFP64) |
| 电机 | 100 W 无刷直流 + 行星减速(速比 10 / 15 / 20 三种,按订单) |
| 齿条行程 | ±50 mm(软限位)/±55 mm(机械止点,实测) |
| 指令接口 | CAN(经典帧 1 Mbps)/UART |
| 文档版本 | Rev. 1.0 |
| 适用 | 无人车、卡丁车、AGV、线控底盘转向 |
本规格书描述整机(机械、电气、接口、控制性能与安全功能)。部分电源/驱动/传感器件以功能描述给出,具体料号不公开。标注「实测」的项目为台架实测值并附测试条件,标注「计算」的为按额定参数推导,标注 TBD 的为尚未验证项,量产前以正式测试报告为准。
⚠⚠ Rev 1.0 更正了 Rev 0.9 的十二处(§14 有逐条清单),全部来自 2026-09-08 的台架实测与复核。最要紧的六处是: 极对数(4 → 2)、转轴到编码器的速比(2:1 → 24/14)、编码器可测范围 (±70.7 → ±60.6 mm)、机械止点("约 ±60 mm,TBD" → 实测 ±55 mm)、 位置反馈(模拟电压 → 在用的 SPI 绝对编码器,不再是"预留可升级")、 越程锁存余量(3 mm → 1.5 mm)。变更明细见 §14。
⚠ 同时作废了 Rev 0.9 里全部按电压推导的速度数字("24 V 受限 124 mm/s" 等):那些换算都经过极对数,而当时极对数取的是 4。 一个经由错误常数得到的测量,不会因为它被观察过就变成事实。
DlaSteer-100 是一款集成式电动转向执行器,把无刷电机、两级减速、齿轮齿条机构、绝对位置反馈与 FOC 驱动控制器整合为一个可直接安装于底盘的转向总成。上位机只需通过 CAN 或串口下发目标转向位置,执行器内部闭环完成定位,并自主承担全部限位与故障保护。
主要特性
v = √(2·a·d) 限速,保证在剩余距离内一定停得住——不依赖摩擦。 ┌──────────────────── DlaSteer-100 ────────────────────┐
│ │
CAN ────────┤ ┌────────────┐ 三相PWM ┌──────────┐ │
UART ───────┤ │ FOC 控制器 ├────────────►│ 100W BLDC│ │
│ │ STM32G473 │◄────霍尔────┤ 电机 │ │
DC 24~48V ──┤ │ + 三相桥 │ └────┬─────┘ │
│ └─────▲──────┘ │ 行星减速 20:1 │
│ │ 绝对角度 ▼ │
│ ┌─────┴──────┐ ┌──────────┐ │
│ │ 单圈绝对式 │◄─24/14皮带─┤ 伞齿轮 │ 1.5:1 │
│ │ 磁编码器 │ │ 转轴 │◄── 方向盘(选配)│
│ └────────────┘ └────┬─────┘ │
│ │ 1.5模15齿 │
│ ▼ │
│ ┌─────────────┐ │
│ │ 齿条 200mm │──► 转向拉杆 │
│ └─────────────┘ │
└───────────────────────────────────────────────────────┘| 环节 | 速比 | 说明 |
|---|---|---|
| 电机 → 减速机输出 | 行星减速 10 / 15 / 20 | ⭐ 按订单,整条链上唯一按批次不同的环节。同一台电机本体,输出额定 400/266/200 rpm |
| 减速机输出 → 转轴 | 伞齿轮 1.5:1 | 换向 90° |
| 转轴 → 齿条 | 齿轮齿条 模数 1.5 / 15 齿 | 分度圆 Ø22.5 mm,周长 70.686 mm/转 |
| 转轴 → 编码器 | 同步带 24/14 = 1.7143 | 皮带轮 24 齿 / 14 齿。⭐ 这一级是安全要求,不是分辨率选择,见 §3.2 |
| 电机 → 转轴 总减速比(速比 20 时) | 30:1 | 10 / 15 时分别是 15:1 / 22.5:1 |
⭐ 交叉校验:三种速比的「减速机输出额定转速 × 速比」都约等于 4000 rpm, 因为它们是同一台电机本体。
换算系数(与速比无关,只由齿轮齿条几何决定)
| 量 | 值 |
|---|---|
| 齿条位移/转轴转角 | 0.19635 mm/°(5.093 °/mm) |
| 齿条位移/转轴整转 | 70.686 mm |
| 齿条位移/电机整转(速比 20) | 2.356 mm |
| 软限位 ±50 mm 对应转轴转角 | ±254.6°(全程 509.3°) |
| 机械止点 ±55 mm 对应转轴转角 | ±280.1°(全程 560.2°) |
| 项 | 值 | 说明 |
|---|---|---|
| 软限位(固件) | ±50.0 mm | 正常工作范围,可经指令配置 |
| 减速带起点 | ±42.0 mm | 进入后按停止包络限速 |
| 越程故障阈值 | ±51.5 mm | 软限位 + 1.5 mm 硬余量。锁存故障,需显式恢复 |
| 机械止点 | ±55 mm(实测) | 2026-09-08 台架,两端手推、读已标定的编码器:−54.95 / +54.50 mm,全程 109.45 mm。两侧统一取 55.0 |
| 编码器可测范围 | ±60.6 mm | 严格大于机械止点,全程位置唯一 |
✅ 关键安全设计:编码器可测范围(±60.6 mm)严格大于机械止点(±55 mm)。 这保证任何物理上到得了的位置都对应唯一读数,不存在断电被外力推到量程外、 上电后误判位置的可能。
⚠⚠ 这条设计防的是这套系统唯一一条三道检查都不响的失效。 编码器一旦回绕, 一个物理位置会读出另一个位置的合法数值:上电时没有前一个样本(跳变检测不响)、 数值在标定带内(开路检测不响)、也在软限位内(越程保护不响)—— 三道保护同时保持沉默,而执行器会朝着它已经顶住的止点继续推。 软件修不了它:信息在传感器那里就已经丢了。所以修法是机械的。
⚠ 历史上装过 20/15 皮带轮的一版(速比 1.3333),回绕点落在 ±47.1 mm —— 在机械行程以内。这是 24/14 这一级存在的全部理由。
余量预算(由几何决定,改不了)
| 项 | 值 |
|---|---|
| 编码器可测范围 − 机械止点,两侧合计 | 11.7 mm |
| 完美皮带相位时,每侧 | 5.9 mm |
| 皮带相位每偏 1 mm | 一侧的余量整个搬到另一侧 |
⚠ 所以出厂标定里有一道皮带相位门和一道回绕余量门, 也因此标定时齿条必须卡住:皮带一松齿条就是自由的,台架实测两次读数之间 它自己滑了 4.9 mm,而滑掉的每一毫米一比一地吃掉余量。
⛔ 出厂固件当前的回绕余量判据偏乐观:它按「软限位 50 + 硬余量 1.5 = 51.5 mm」 当止点算,而实测止点是 55 mm。⇒ 本版不把"回绕余量充足"作为结论对外声明。
⭐ 下面这些数一律不经过极对数,只用减速电机铭牌和齿轮几何 —— Rev 0.9 里那几个"电压受限极速"经过极对数,而极对数当时取错了,所以全部作废。
按速比(额定工况,理想传动)
| 速比 | 齿条速度(额定) | 齿条速度(空载) | 齿条推力(理想) | 齿条推力 @85% 效率 |
|---|---|---|---|---|
| 10 | 314 mm/s | 393 mm/s | 318 N | 271 N |
| 15 | 209 mm/s | 262 mm/s | 478 N | 406 N |
| 20(标准配置) | 157 mm/s | 196 mm/s | 637 N | 541 N(55 kgf) |
推力 = 额定功率 ÷ 齿条速度,与「电机额定扭矩 × 总减速比 ÷ 小齿轮分度圆半径」 两条路算出同一个数。速比 20 时:4.78 N·m(减速机输出)× 1.5 = 7.16 N·m(转轴) ÷ 11.25 mm = 637 N。
⚠ 推力仍是计算值,TBD 待实测。
固件的出厂限值
| 项 | 值 | 说明 |
|---|---|---|
| 推荐工作速度上限 | 90 mm/s | 出厂固件的默认速度上限 |
| 全行程(100 mm)耗时 @90 mm/s | 约 1.1 s | 计算 |
⚠⚠ 真正约束推力和速度的是控制器的电流上限,不是机械。 上表那几个机械数是这台机器能不能做到的上界;实际做得到多少,取决于出厂固件 的转矩电流上限、连续电流限和母线电流折返限三个值,它们按电机铭牌设定, 出厂验收里有一道门检查它们还是不是量产值。
⚠ 90 mm/s 不是"机械做不到 157",是往那个方向走需要重做停止包络的验证 —— 软限位到机械止点之间只有 4.9 mm,速度直接从这个停车预算里花掉。 而 Rev 0.9 那次验证是在极对数取 4 的条件下做的,已经作废。
| 参数 | 值 |
|---|---|
| 类型 | 三相无刷直流(BLDC),霍尔有感 |
| 额定功率 | 100 W |
| 极对数 | 2 |
| 本体额定转速 | 4000 rpm |
| 额定转速(减速机输出) | 400/266/200 rpm(对应速比 10/15/20) |
| 相电阻(典型,实测) | 约 313 ~ 365 mΩ |
| 相电感(典型,实测) | 约 485 ~ 493 µH |
| 位置传感 | 霍尔 ×3,实测扇区间隔 55~64°(理想 60°) |
| 额定母线电流 @24 V | 约 4.2 A |
| 额定母线电流 @32 V | 约 3.1 A |
⚠⚠ 极对数是 2,不是 4。 厂家规格书那一行写的是
Poles 4,而 4 极 = 2 对极。 Rev 0.9 把那一行直接抄了过来。台架三次双向实测反推 2.13 / 2.03 / 2.06。 ⇒ 这个数不只用于速度换算:标定工具经它从霍尔边沿推算转轴转数, 取 4 的时候工具会给出一句自信的、关于硬件的错话("编码器在行程内会回绕"), 而不回绕正是 §3.2 那套皮带轮存在的全部理由。⚠ 相电阻/电感是逐台学出来的,不是产品参数。 上表给的是量级; 每台执行器出厂时由自标定测得并存进控制器,控制器的电流环增益按它整定。
电压说明:减速电机铭牌上的额定转速本身就是 24 V 下的数 ⇒ 速比 20 的 157 mm/s 不需要任何电压降额。 ⛔ Rev 0.9 的"24 V 供电时最高约 3164 rpm(齿条 124 mm/s)"是经极对数换算得到的, 已作废。
| 项 | 规格 |
|---|---|
| 主控 | STM32G473RCT6,Cortex-M4F @170 MHz,256 KB Flash/128 KB SRAM |
| 功率级 | 三相 MOSFET 半桥 ×3 + 专用三相栅极驱动器(含电荷泵、电流采样放大、VDS 过流保护) |
| 换相方式 | 磁场定向控制(FOC),霍尔角度观测器 |
| 电流环 | 20 kHz,Id/Iq PI(圆形限幅 + 抗饱和),SVPWM |
| 相电流采样 | 低边分流 + 放大,0.0403 A/count,量程 ±82.5 A |
| 母线电压采样 | 电阻分压比 21.0,满量程 69.3 V |
| 电流环增益 | 上电按实测 R/L 与母线电压自整定 |
| 项 | 规格 |
|---|---|
| 类型 | 单圈绝对式磁编码器(非接触,无磨损) |
| 安装 | 经 24/14 同步带连接转轴 |
| 输出方式 | 数字 SPI,14 位绝对角度 |
| 满量程计数 | 16384 counts/360° |
| 齿条分辨率 | 约 0.0074 mm/count(135.2 counts/mm) |
| 可测范围 | ±60.6 mm(见 §3.2) |
| 位置噪声 | TBD 待实测 |
| 采样率 | 200 Hz |
| 帧校验 | 每帧带状态位与偶校验;连续坏帧计入出厂验收的编码器一项 |
⚠⚠ Rev 0.9 把这一节写成了"模拟电压输出 + SPI 硬件已预留、可升级"。那是上一代。 现在 SPI 绝对编码器就是在用的主传感器,不是选配、也不是待升级项: 位置读数、标定、限位、回绕判据全部走它。
⚠ 位置噪声一栏是 TBD,不是"和上一代一样":Rev 0.9 那个 0.47 mm 是模拟通道 上量的,换成 14 位数字口之后没有在这台机器上重新量过。 一个换过传感器还留着旧噪声数的规格书,读起来和量过一样。
⚠ 到位死区出厂默认 0.5 mm。收紧它之前先量噪声。
| 参数 | 最小 | 典型 | 最大 | 单位 | 备注 |
|---|---|---|---|---|---|
| 母线输入电压 | 18 | 24/32 | 48 | V | 直流;实测验证 24 V 与 32 V |
| 母线电流(额定负载) | — | 3.1~4.2 | — | A | 随母线电压 |
| 母线电流软折返阈值 | — | 可配 | — | A | 默认按台架电源能力设定 |
| 逻辑电源 | — | 板载 | — | — | 母线经降压 + 线性稳压 |
| 欠压/过压保护 | 自动 | — | 自动 | — | 上电自动识别电池节数并设定门限 |
保护门限随上电检测的平台自动缩放(例:24 V 识别为 6S,欠压 18.0 V/过压 26.1 V;32 V 识别为 9S,欠压 27.0 V/过压 39.2 V)。
测试条件:母线 32 V,齿条空载连接转向机构,vmax = 90 mm/s,位置容差 0.5 mm,测试日期 2026-07-26。
⛔⛔ 这一整张表待复测,两条独立的理由,任何一条都足以作废它:
- 它是在 ±40 mm 临时行程配置(编码器速比 1.3333、模拟输出)下取得的, 而量产配置是 ±50 mm、24/14、数字 SPI —— 传感器和传动都换过了。
- 当时极对数取的是 4,而正确值是 2 ⇒ 一切经速度换算的量(包括 "阶跃 @90 mm/s"里的那个 90)都不是它写的那个数。
⇒ 表中数据保留在这里,是为了说明测过什么、在什么条件下测的, 不作为本版的性能承诺。量产前重测并出正式报告。
| 项目 | 实测值 | 条件 |
|---|---|---|
| 定位精度 | −0.4 ~ +0.3 mm | 8 个目标位置(±35/25/15/5 mm),每点从中位出发 |
| 重复定位精度 | −0.6 ~ +0.2 mm | 0→+30→−30 mm 往返 5 次 |
| 小步进精度 | −0.2 ~ +0.3 mm | 2/4/6/8/10 mm 台阶 |
| 限位超调 | ≤0.9 mm | 指令超出软限位,速度 30/60/90 mm/s |
| 稳定时间 | 558 ms | 25 mm 阶跃 @90 mm/s,落定后完全静止 |
| 阶跃超调 | 0.9 mm | 同上 |
| 制动减速度 | ⛔ 见下 | Rev 0.9 写的是「实测约 94 mm/s²,停止包络按 70 mm/s² 设定」 |
⚠ 减速度这一行已经不成立。 出厂固件现在的停止包络按 250 mm/s² 设定, 依据是台架上量到的纯滑行(不加制动力矩)约 260 mm/s² —— 转向模式下会开 主动制动,所以实际能力高于滑行值。 ⚠ 开主动制动之后到底能到多少,没有量过,而停止包络用的正是这个数。 ⇒ 它必须实测,而且要填得比实测能力低:填高了算出来的允许速度停不住, 而这件事只在真正冲到限位那一次才表现出来。
控制结构
| 环路 | 频率 | 说明 |
|---|---|---|
| 位置环 | 200 Hz | PD,输出齿条速度指令 |
| 停止包络 | 200 Hz | v ≤ √(2·a·d),同时作用于目标距离与限位距离 |
| 速度环 | 1 kHz | PI,输出 Iq 参考 |
| 电流环 | 20 kHz | Id/Iq PI + SVPWM |
转向指令帧 0x230(上位/控制板 → 执行器)
| 字节 | 内容 |
|---|---|
| 0:1 | 目标位置 int16 LE:‰(−1000~+1000),或 mm×10(当 bit1 置位) |
| 2 | 标志:bit0 使能/bit1 单位=mm/bit2 回中/bit3 清故障 |
| 3 | 速度限制:0..255 映射为已配置上限的 0..100%(0 = 用默认) |
| 4 | 序号(在状态帧里回显) |
| 5 | 指令超时 ×10 ms(0 = 用默认) |
⚠ 第 3、5 字节的覆盖值只作用于本帧,不写入持久化配置 —— 否则一帧走偏的报文能把齿条速度永久压低,而随后一次存盘会把它固化。
⚠⚠ 清故障按 bit3 自身的上升沿触发,而且带清故障位的那一帧不会使能。 控制器要恢复必须先放掉 bit3、再发使能,两帧。 一直举着 bit3 的控制器,轴就是不上电 —— 做错了它自己会说话。
状态帧 0x231(执行器 → 上位,周期 20 ms)
| 字节 | 内容 |
|---|---|
| 0:1 | 当前位置 ‰ int16 LE |
| 2:3 | 当前位置 mm×10 int16 LE |
| 4 | 状态位,见下表 |
| 5 | 转向故障码 |
| 6 | 电机电流 Iq(A×10,有符号),供上位机估算路面负载 |
| 7 | 序号回显 |
状态位(字节 4)
| 位 | 含义 |
|---|---|
| 0 | 已标定 |
| 1 | 已使能 |
| 2 | 到位 |
| 3 | 在负向(左)软限位 |
| 4 | 在正向(右)软限位 |
| 5 | 转向故障(详见字节 5) |
| 6 | 助力模式(当前固件未启用) |
| 7 | 驱动侧已锁存故障:过流/栅极驱动器故障/欠压过压/电流采样不可信 |
⚠⚠ 位 5 和位 7 是两种不同的失效,处置也不同:位 5 = 轴不相信自己的位置; 位 7 = 桥关了,齿条根本不会动。 没有位 7 的话,一次锁存的过流会让整帧看起来完全健康 —— 故障位 0、故障码 0、 位置照报(传感器是好的,关掉的是电机)。
⛔ 本执行器不接收整车行驶广播帧,也不发送牵引状态帧。 Rev 0.9 的「亦可从整车驱动广播帧中提取转向字段」是错的: 那些 ID 属于牵引驱动板,本节点发它们会在整车总线上和左牵引板撞车。 ⇒ 它只认一条指令帧:
0x230。⚠ 这条设计有代价:执行器拿不到任何整车层面的信息, 「整车已经撤防」只能通过
0x230字节 2 的 bit0 传进来。 ⇒ 整车撤防时,控制板必须把那一位放掉。
| 项 | 规格 |
|---|---|
| 速率 | 115200 8N1 |
| 用途 | 标定、整定、诊断、状态监视 |
| 功能 | 位置指令、三点/单基准标定、限位与增益配置、几何参数配置、原始读数诊断、故障查询与清除 |
本执行器无机械限位开关,全部限位保证由以下多层机制共同承担:
| 层级 | 机制 | 动作 |
|---|---|---|
| 1 | 停止包络 | 接近限位/目标时按可停距离限速,保证停得住 |
| 2 | 减速带 | 距软限位 8 mm 内按距离限速 |
| 3 | 软限位 | 到限位仅允许朝中位运动,禁止继续外冲 |
| 4 | 越程锁存 | 超出软限位 1.5 mm 锁存故障并停机;可经受限恢复通道(限速 10 mm/s、仅朝中位、有时限)退回 |
| 5 | 回绕/跳变检测 | 单周期位移超出物理可能值即判故障(用未滤波原始值,另设绝对上限)。⚠ 见 §3.2:上电那一刻它拦不住回绕,那一条靠机械余量 |
| 6 | 传感器故障检测 | 读数超出标定跨度带(去抖 3 次)判开路/短路 |
| 7 | 方向自检 | 指令下误差持续发散判为反馈或电机极性反接 |
| 8 | 标定几何校验 | 标定跨度与机械几何不符(>±35%)即判无效,可检出皮带打滑或标定不全 |
电机侧保护
| 保护 | 说明 |
|---|---|
| 快速过流 | 电流环内检测,消隐 + 去抖,即时封锁栅极 |
| 欠压/过压 | 去抖判定,门限随平台自动缩放 |
| I²t 热折返 | 连续电流积分模型 |
| 母线电流软折返 | 超限时按比例压缩转矩而非跳闸 |
| 栅极驱动器故障 | 硬件故障信号即时封锁 |
| 转动看门狗 | 指令超时未刷新自动停机 |
| 失联保护 | 指令超时保持当前位置(不自动回中) |
| 上电保护 | 上电不自动运动;未标定拒绝驱动;故障清除不等于重新使能 |
| 独立看门狗 | MCU 挂死时由片内 IWDG 复位,复位原因可查询 |
| 最后一道关栅极 | 不经过应用层:直接写定时器的总使能位并把栅极驱动器的 ENABLE 拉低,两条互相独立的通路 |
⚠⚠ 这台执行器没有抱闸,也没有自锁机构。 停机和断电之后齿条是自由的, 拉杆上有力它会被推着走。整车若需要"断电保持转向角",那是机械件的事。
| 参数 | 最小 | 典型 | 最大 | 单位 | 备注 |
|---|---|---|---|---|---|
| 母线输入电压 | 18 | 24/32 | 48 | V | — |
| 待机电流 | — | TBD | — | mA | 待测 |
| 额定负载母线电流 | — | 3.1~4.2 | — | A | 随母线电压 |
| 相电流采样量程 | — | — | ±82.5 | A | 0.0403 A/count |
| 母线电压采样量程 | — | — | 69.3 | V | 分压比 21.0 |
| PWM 载波频率 | — | 20 | — | kHz | — |
| 位置采样率 | — | 200 | — | Hz | — |
| CAN 速率 | — | 1 | 1 | Mbps | 经典帧 |
| 工作温度 | −20 | — | +85 | ℃ | 受 MCU 限制,整机以实测为准 |
| 防护等级 | — | TBD | — | — | 取决于最终外壳方案 |
⚠ 注意事项
- 控制器数字 I/O 为 3.3 V,非 5 V 容忍;对外 5 V 信号须经分压或电平转换。
- 母线无防反接保护,接线务必确认极性。
- 首次装配或更换传动件后必须重新标定位置,并复核软限位实际物理位置。
- 更换母线电压后必须重跑电机自标定——电流环增益随母线电压整定。
壳体为铝合金 6061 加工件,表面阳极氧化,由本体、顶盖、底板、电机法兰板、封板组成。
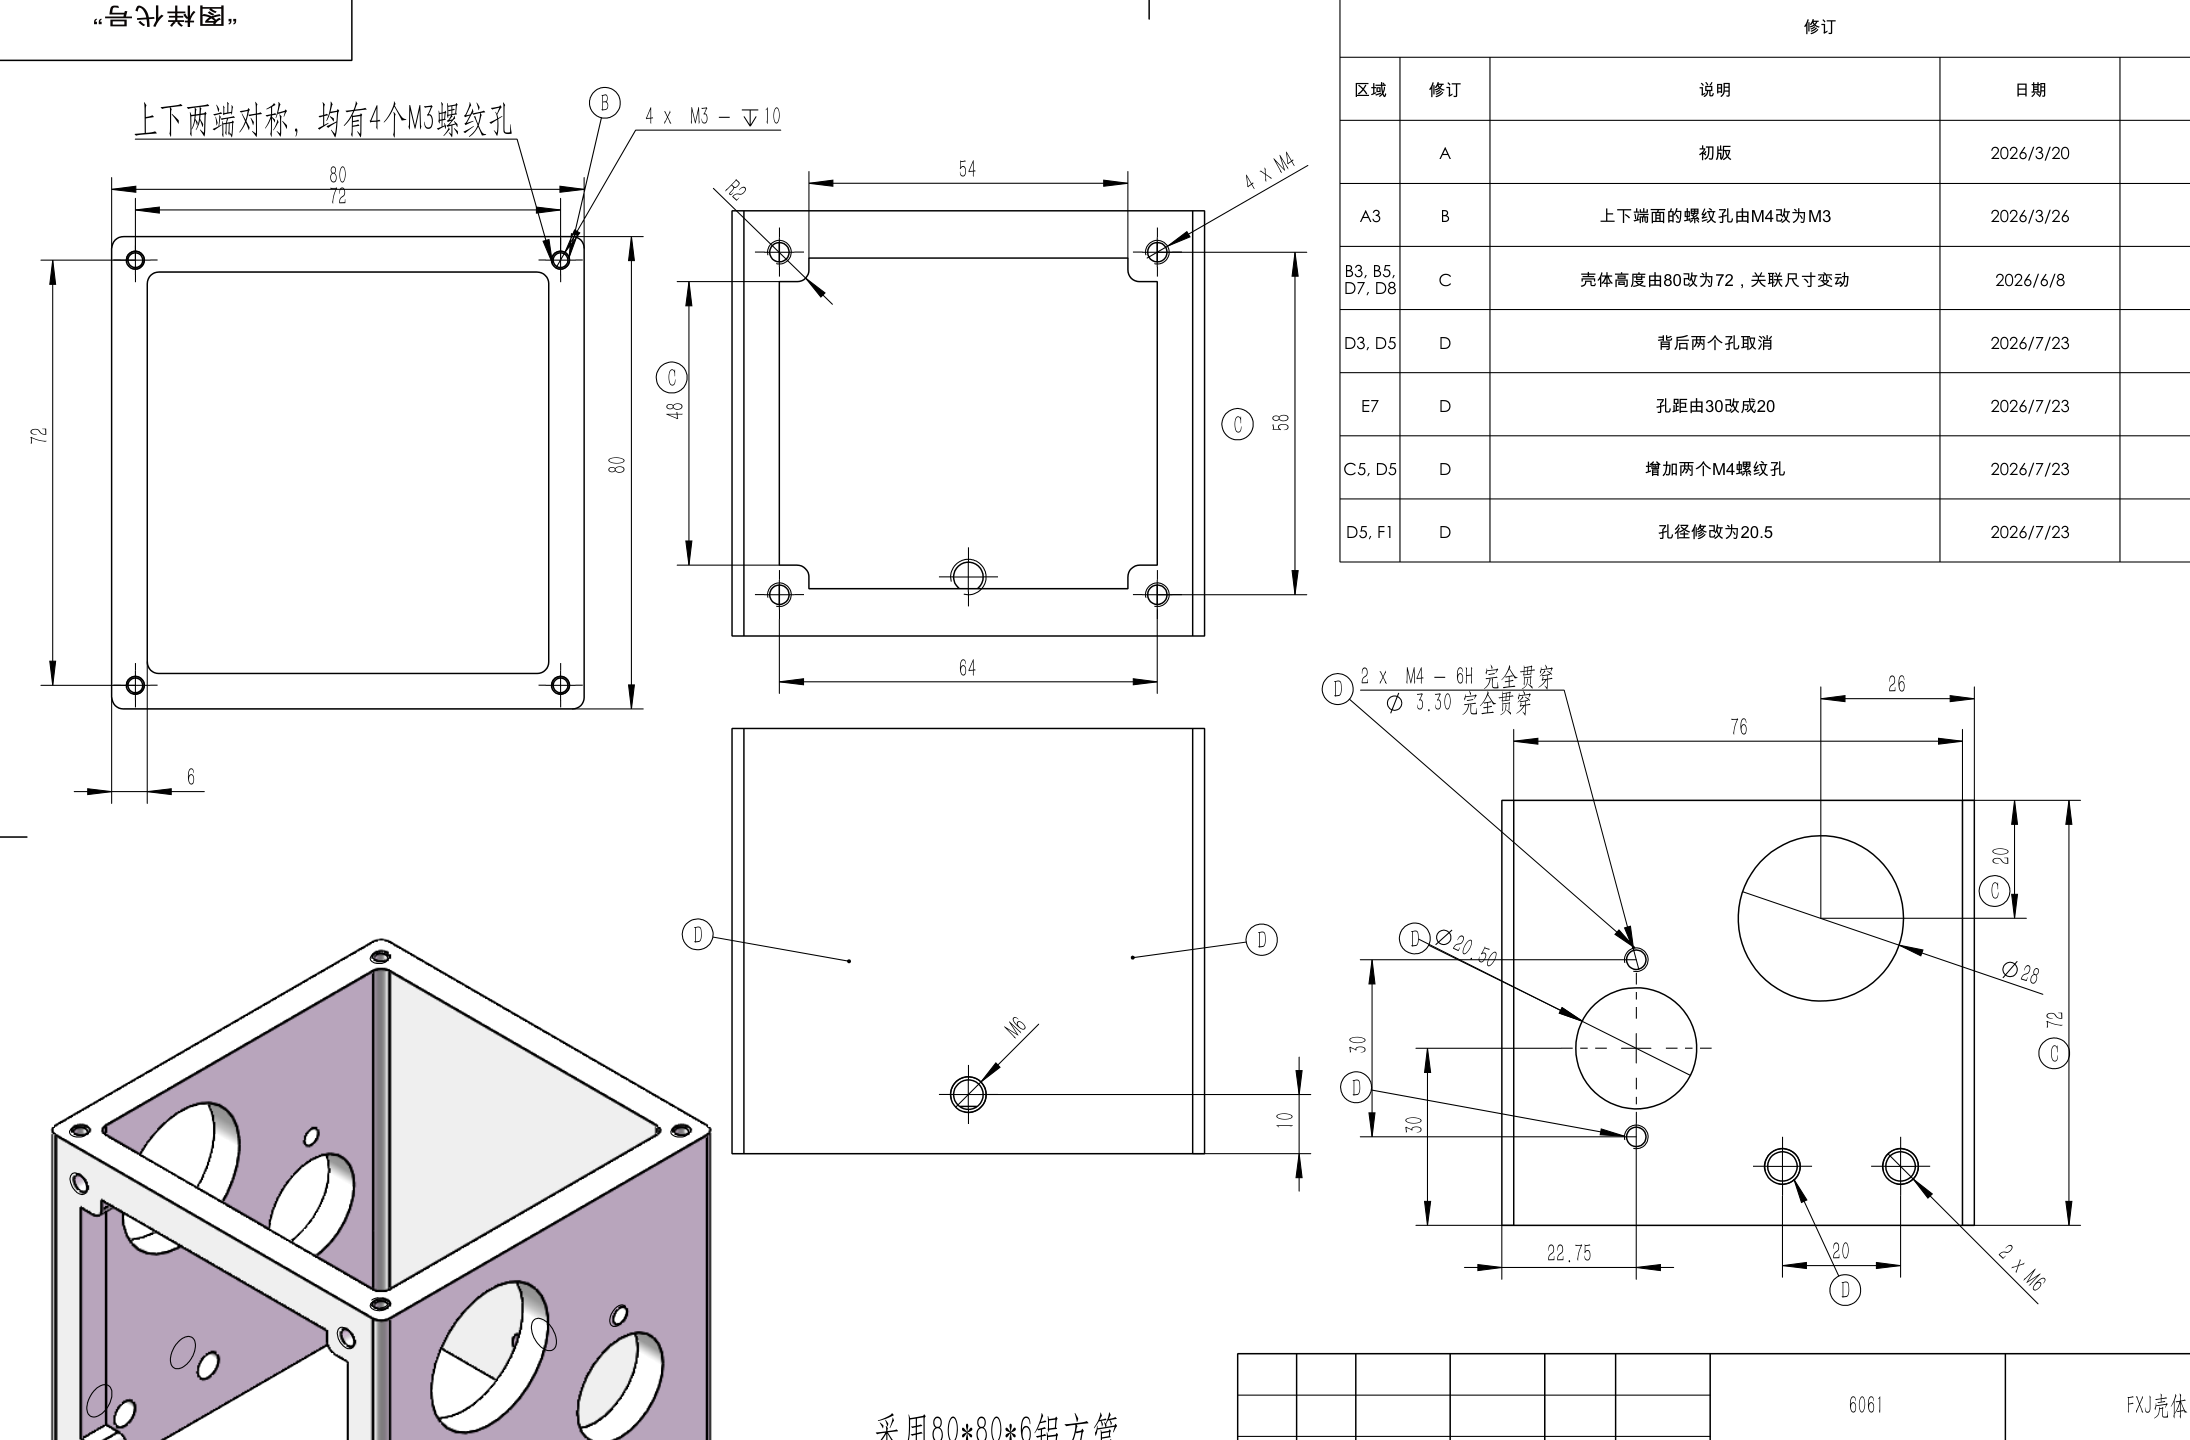
壳体本体(FXJ-HOUSING-BODY-001)
| 项 | 尺寸 |
|---|---|
| 型材 | 80 × 80 × 6 mm 铝方管 |
| 外形 | 80 × 80 × 72 mm(宽 × 深 × 高) |
| 上下端面安装螺纹 | 4 × M3 深 10,孔距 72 × 72 mm(上下对称) |
| 齿条通孔 | Ø20.5 贯穿 |
| 转轴/轴承孔 | Ø28 |
| 侧面固定螺纹 | 2 × M6(孔距 20 mm)、2 × M4 贯穿 |
| 单件重量 | 约 94 g |
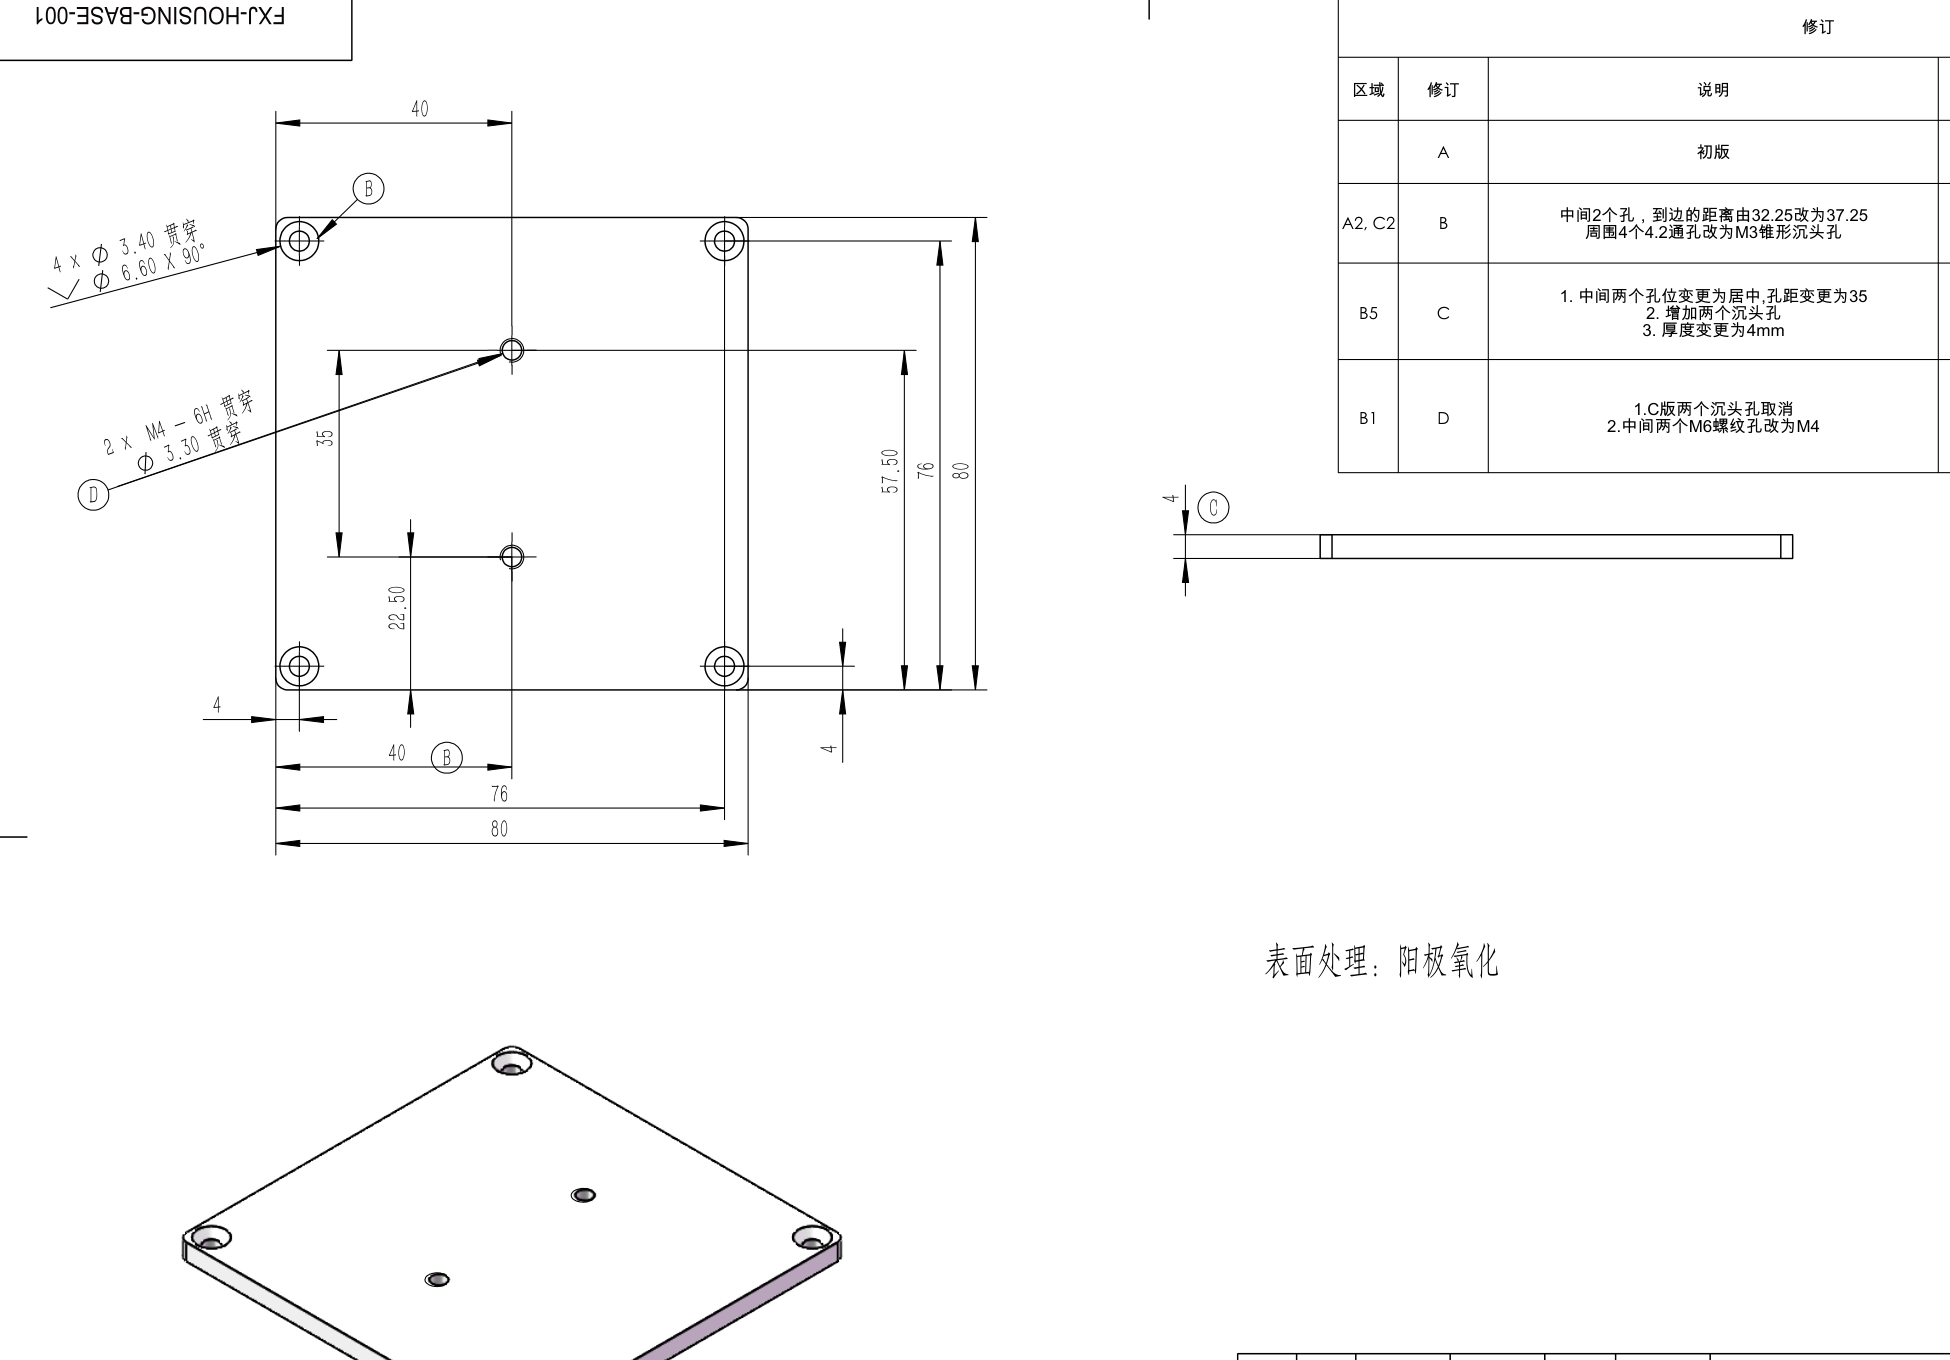
底板(FXJ-HOUSING-BASE-001)
| 项 | 尺寸 |
|---|---|
| 外形 | 80 × 80 × 4 mm |
| 固定孔 | 4 × Ø3.4 贯穿(Ø6.6 × 90° 沉头),孔距 76 × 76 mm |
| 中间螺纹 | 2 × M4 贯穿,孔距 35 mm |
| 单件重量 | 约 25 g |
其它壳体件:顶盖(含 M 版,区别为是否带 Ø10 通孔)、电机法兰板、封板,材料与表面处理同上。
| 项 | 值 |
|---|---|
| 齿条长度 | 200 mm |
| 整机外形尺寸(含电机与减速机) | TBD |
| 整机重量 | TBD |
| 项 | 状态 | 说明 |
|---|---|---|
| SPI 绝对角度接口 | ✅ 已启用,是在用的主传感器 | ⚠ Rev 0.9 把它写成"硬件已预留、可升级",那是上一代的状态。见 §5 |
| ABZ 增量接口 | 硬件已预留 | 可与 SPI 绝对角度融合,做高带宽角度 + 周期真值校验 |
| 温度检测 | 硬件已预留 | 控制器带 NTC 采样通道;当前固件未启用,过温依赖 I²t 模型 |
| 方向盘接管 | 机械已预留 | 转轴可接方向盘。如需助力功能建议加装扭矩传感器——无扭矩传感器时只能由位置偏差反推驾驶员意图,无法与路面负载区分,故当前固件未启用助力 |
| 外壳与防护 | TBD | 当前为开放式框架 |
出厂标定与验收由控制器内的一条命令完成:它跑十道门,每一道不合格的都会 输出下一步该做什么。上位机(DlaAiStudio)把这些原样显示出来。
| 步骤 | 内容 | 谁做 |
|---|---|---|
| 1 | 烧录固件 | 产线 |
| 2 | ⚠ 完整断电重启(断开电源,确认掉电后再上电) | 产线 |
| 3 | 填减速比(10 / 15 / 20,从减速箱铭牌读);确认极对数为 2 | ⭐ 只能人填 |
| 4 | 齿条摆到机械中位并卡住 → 转编码器皮带轮到量程中点 → 张紧同步带 → 跑位置标定 | 产线 + 控制器 |
| 5 | 此时转向机可完整装配(装电机) | 产线 |
| 6 | 电机自标定(轴自由):电流零点、霍尔映射、R/L、电流环增益 | 控制器 |
| 7 | 存盘 | 控制器 |
| 8 | 复核十道门 | 控制器 |
| 9 | 全部通过即放行 | 产线 |
十道门:固件与限值、母线电压、栅极驱动器配置、编码器帧质量、霍尔、电机自标定、 皮带相位、齿条标定、回绕余量、方向自检。
⚠ 第 4 步先记中位、第 6 步再做电机自标定,顺序不能反。 位置标定存的是 「编码器计数 ↔ 毫米」这个映射,电机自标定之后齿条被挪到哪里都不改变这个映射; 反过来做的话,电机会把齿条从机械中位挪走,而标定记下的是当时的位置 —— 标出来的中位不是机械中位,而它看起来完全正常。
⚠ 第 4 步电机还没装、霍尔线没接,所以那一轮的总判定一定不是通过,这是正常的: 那一步只看齿条标定和回绕余量两项。
⚠ 第 3 步的减速比只能靠人填:三种速比用的是完全相同的电机本体, 控制器没有任何办法测出来。填错了不影响定位,影响的是速度。
⚠ 第 2 步不是客套:烧完固件不完整断电,编码器那一道门不作数。
⚠ 更换传动件、更换母线电压、或升级固件之后,重跑一遍本流程。
全部标定参数(位置标定、机械几何、控制增益、限位配置)存于控制器 Flash,带 CRC 校验与版本管理,掉电保持。
| 版本 | 日期 | 说明 |
|---|---|---|
| Rev. 1.0 | 2026-09-08 | 按 2026-09-08 的台架实测与复核订正,见下表。本版新增文档版本号:Rev 0.9 之前正文里没有版本号,说不清"客户手上那份是哪一版"。 |
| Rev. 0.9 | 2026-07-26 | 工程样机首版。机械传动链、位置反馈、控制性能、保护功能与接口定义完成;控制性能经台架实测(条件见 §7)。齿条推力、整机尺寸重量、防护等级、待机电流待实测。 |
Rev 1.0 改了什么
| # | 章节 | Rev 0.9 写的 | 现在 | 出处 |
|---|---|---|---|---|
| 1 | §4.1 | 极对数 4 | 2 | 厂家规格书那行是 Poles 4,4 极 = 2 对极;台架三次双向实测反推 2.13/2.03/2.06 |
| 2 | §3.1 | 转轴 → 编码器 同步带 2:1 | 24/14 = 1.7143 | 皮带轮换过(24 齿 / 14 齿) |
| 3 | §3.2 | 编码器可测范围 ±70.7 mm | ±60.6 mm | 跟着第 2 条变 |
| 4 | §3.2、封面 | 机械行程 约 ±60 mm(TBD) | ±55 mm(实测) | 2026-09-08 台架,两端手推读已标定的编码器:−54.95/+54.50 mm |
| 5 | §5、§12 | SPI 接口"硬件已预留…可升级" | 已启用,是在用的主传感器 | 2026-08 的传感器改版 |
| 6 | §9 | 越程锁存 = 软限位 + 3 mm | +1.5 mm | 固件常量 |
| 7 | §3.3、§4.1 | 按电压推导的速度(124/166 mm/s) | 全部作废 | 那些换算都经过极对数,而极对数当时取的是 4 |
| 8 | §3.3 | 单一速比 20 | 10/15/20 三种,按订单 | 同一台电机本体配三种减速箱 |
| 9 | §7 | 制动减速度 94 mm/s²,包络 70 mm/s² | 包络 250 mm/s²,滑行实测约 260 | 固件默认值 + 台架实测 |
| 10 | §8.1 | "亦可从整车驱动广播帧提取转向字段" | 删除:本执行器不收整车广播帧 | 那些 ID 属于牵引板,本节点发它们会撞车 |
| 11 | §8.1 | 状态位 6 项 | 补齐 8 位,含驱动侧故障位 | 没有它,一次锁存的过流会让整帧看起来完全健康 |
| 12 | §13 | 8 步人工流程 | 9 步,围绕控制器内的十道出厂门组织 | 出厂固件 0.1.0 |
⚠ 仍然 TBD 的:齿条推力(实测)、位置噪声(换成数字口之后没重新量)、 主动制动下的减速度、整机尺寸与重量、防护等级、待机电流、§7 整张控制性能表。
Daliang Auto · DlaSteer-100 · Rev. 1.0